2026世界机器人大会在北京亦创国际会展中心正式启幕,在超维动力展台,围满了前来观展的观众。
这里上演的不是预先编排好的技术表演,而是全球首个人形机器人自主乒乓球完整对局的公开亮相,依托自主研发的新一代SMASH 2.0系统,机器人完成从视觉感知、轨迹预测、动作规划到全身控制的闭环串联,现场观众还能够直接上手,和人形机器人开展人机对打。
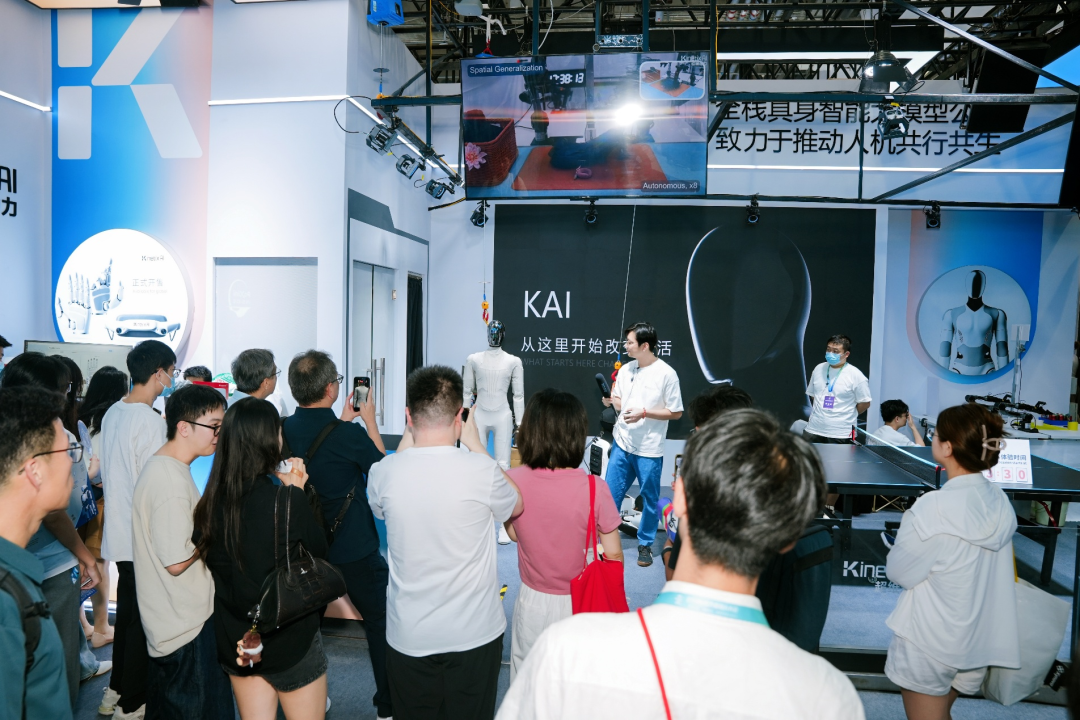
借着大会的契机,具身涌现对话超维动力联合创始人 罗平,透过乒乓赛场的毫秒级博弈,拆解人形具身智能产业真正需要跨越的行业命题。
01
乒乓测试为何成为试金石?
很多看客很容易把人形机器人打乒乓球简单理解成博眼球的科技展演。但是在具身涌现看来,乒乓球场景之所以成为具身智能的绝佳试金石,根源就在于这项运动天然自带真实世界的复杂性。
乒乓球飞行速度快、旋转变化多端,留给机器人系统的反应时间仅有毫秒级,考验的从来不是单一手臂的挥拍动作,而是肩、肘、腕、腰、腿多关节之间的协同联动。
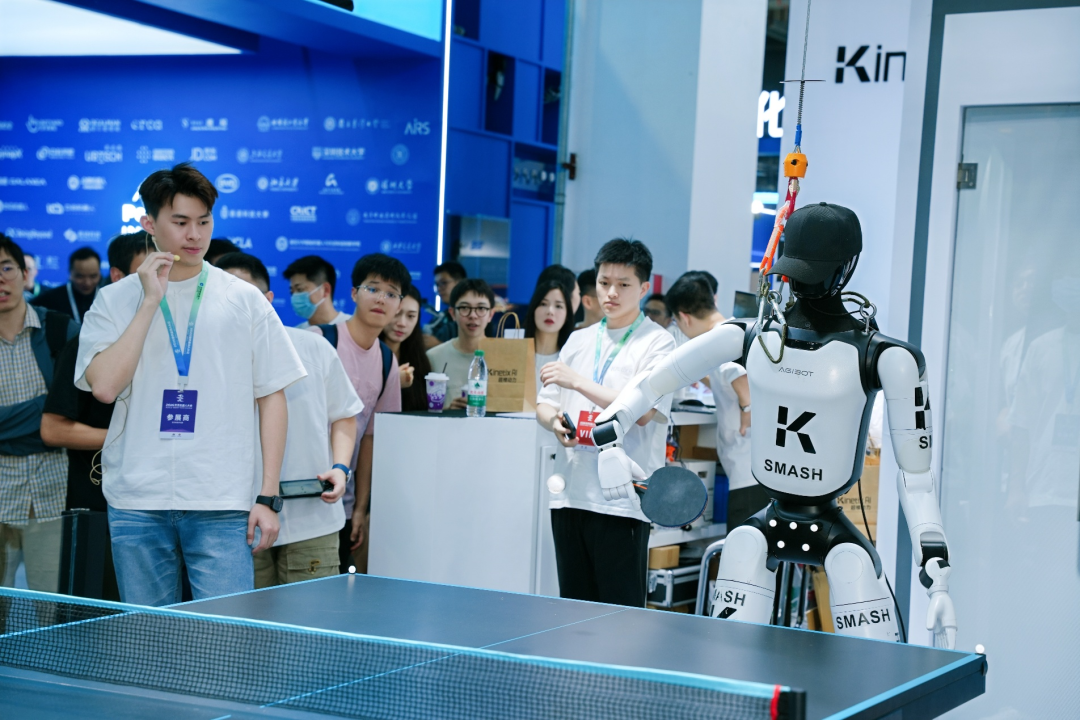
超维动力此前已经正式发布全球首个人形机器人自主乒乓球完整对局,这也成为高速动态场景下,机器人“感知 - 决策 - 控制”全链路自主能力的里程碑式突破。
其自研的新一代SMASH 2.0系统融合了高速视觉感知、实时轨迹预测、全身运动控制与具身智能决策,可以自主完成接发球,稳定打出长球、短球等多种击球方式。更值得关注的是,这套核心算法支持跨本体部署,实现行业内难度很高的“一脑多形”。
罗平在采访中谈到,乒乓球场景下采集到的数据本身就是嘈杂无序的,人类在击球时头部、躯干会持续晃动,动作不存在标准化模板,和实验室理想环境下产出的干净数据集有着本质区别。
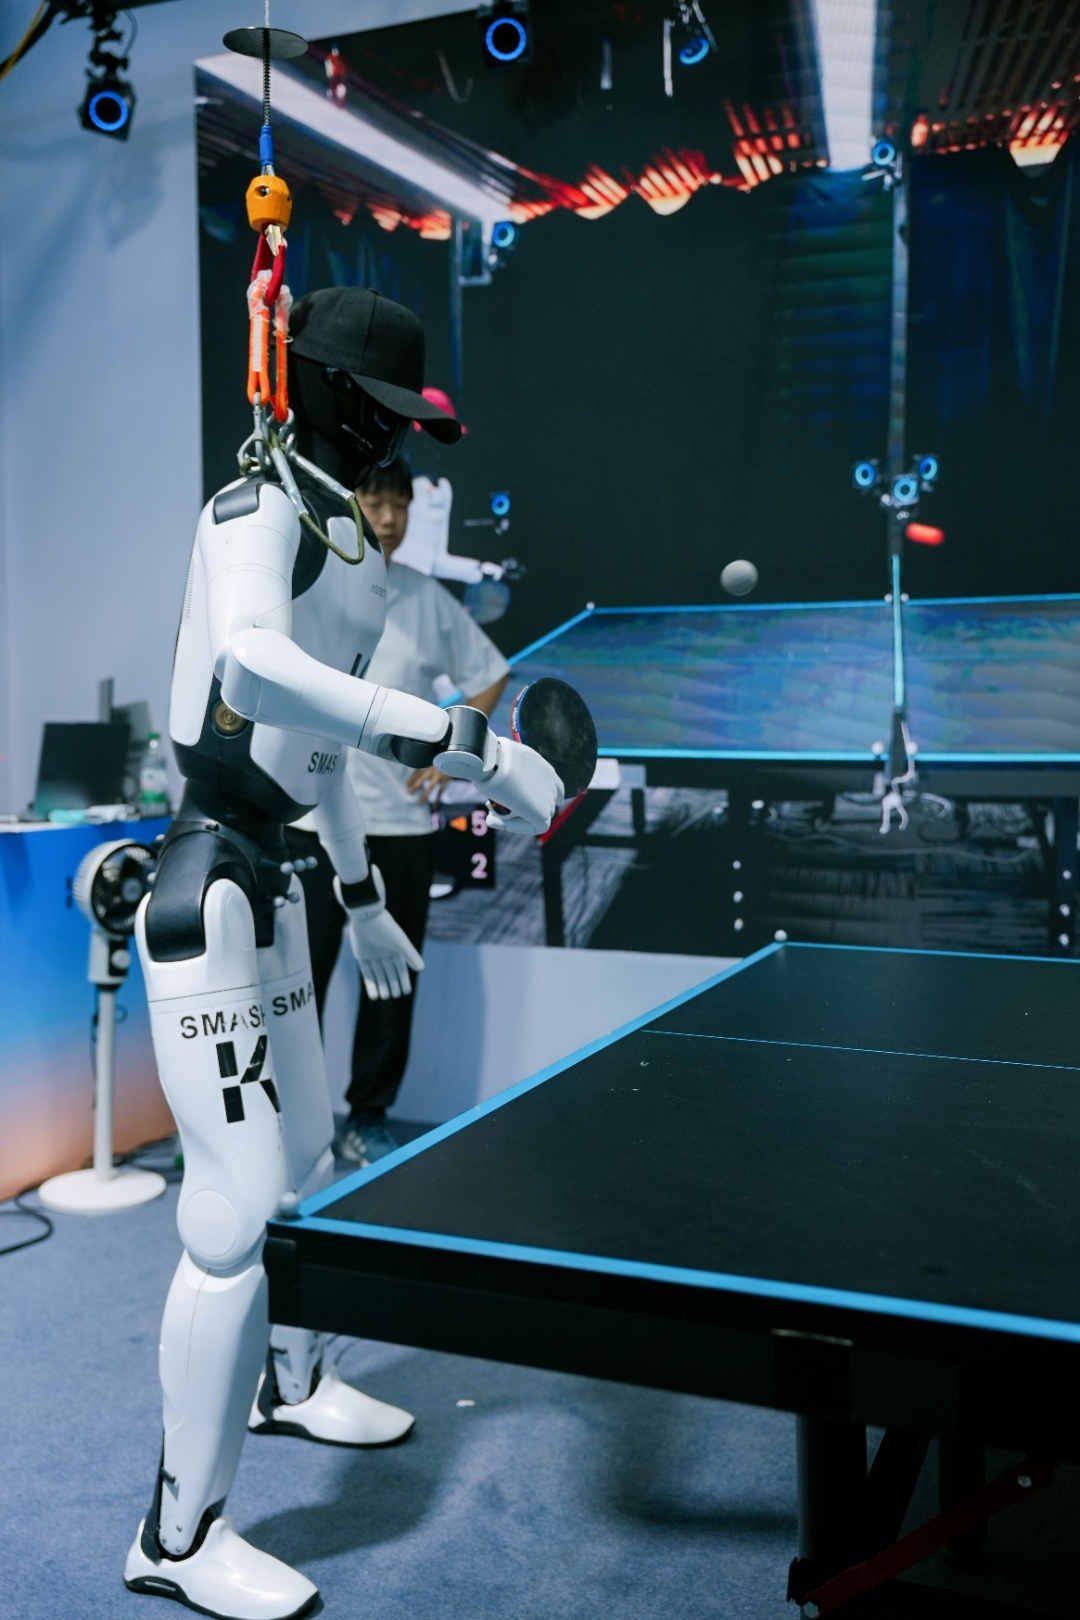
行业内不少人形样机,能够在调试完备的实验室完成指定任务,可一旦脱离预设条件,就容易出现感知错位、动作卡顿的问题。而超维动力的核心技术特点就是在人类真实的应用场景中,获取最真实的数据信息,乒乓球的对局演示,就是把机器人直接扔进高动态开放环境,直接验证整套系统消化非理想化真实数据的能力。
02
仿真数据能否替代实景采集?
当下人形机器人赛道,不少团队依赖仿真环境批量生成训练数据,仿真数据产出效率高、成本低廉,但始终绕不开仿真环境与现实物理世界的鸿沟。
超维动力没有把研发重心完全放在仿真数据生成上,而是把触角伸向工厂、超市、家庭、医院、物流、酒店六大真实行业场景,实地采集一线工作人员的真实操作行为,哪怕拿到的数据充满噪声,依旧坚持追求千万小时甚至亿小时级别的真人操作样本。
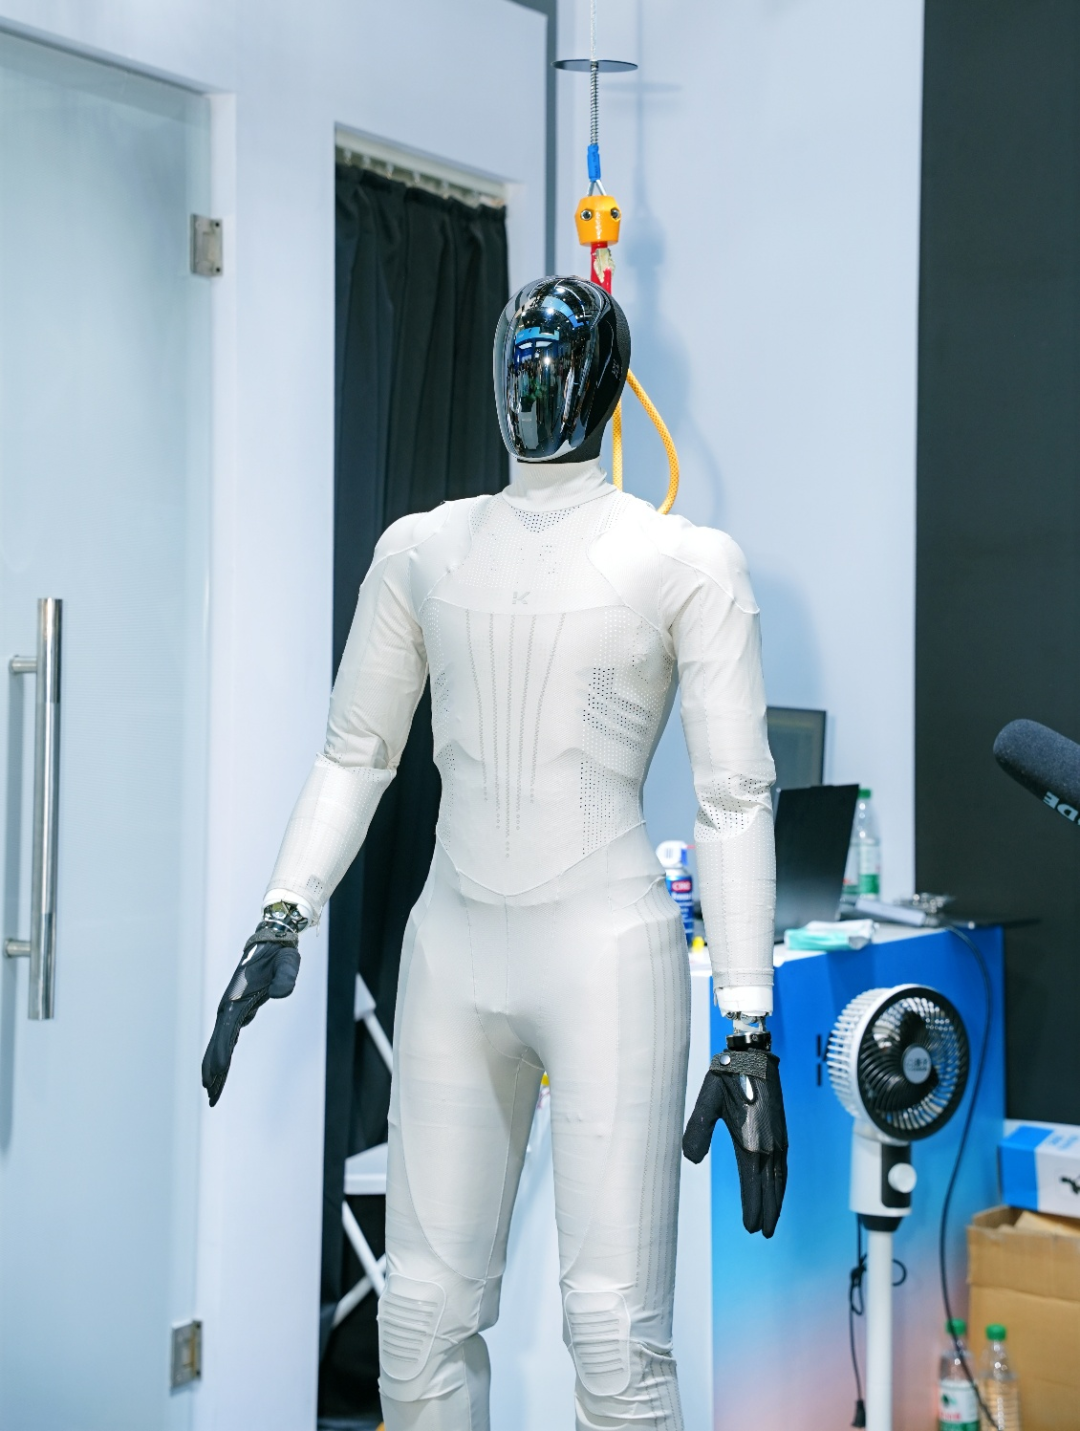
在具身涌现看来,这代表国内人形机器人一条值得深思的研发转向。想要用好真人的操作数据,硬件本体就必须向人类身体特征对齐。
展会上亮相的KAIBot本体拥有全球最高117个全身自由度,173厘米身高、70公斤体重,体型比例贴近真人,全身80%体表覆盖触觉皮肤,搭载半固态电池保障续航,这些硬件指标并不是单纯追求纸面参数好看,而是为了复刻人类的运动空间,让采集而来的真人动作能够高效迁移到机器人身上。
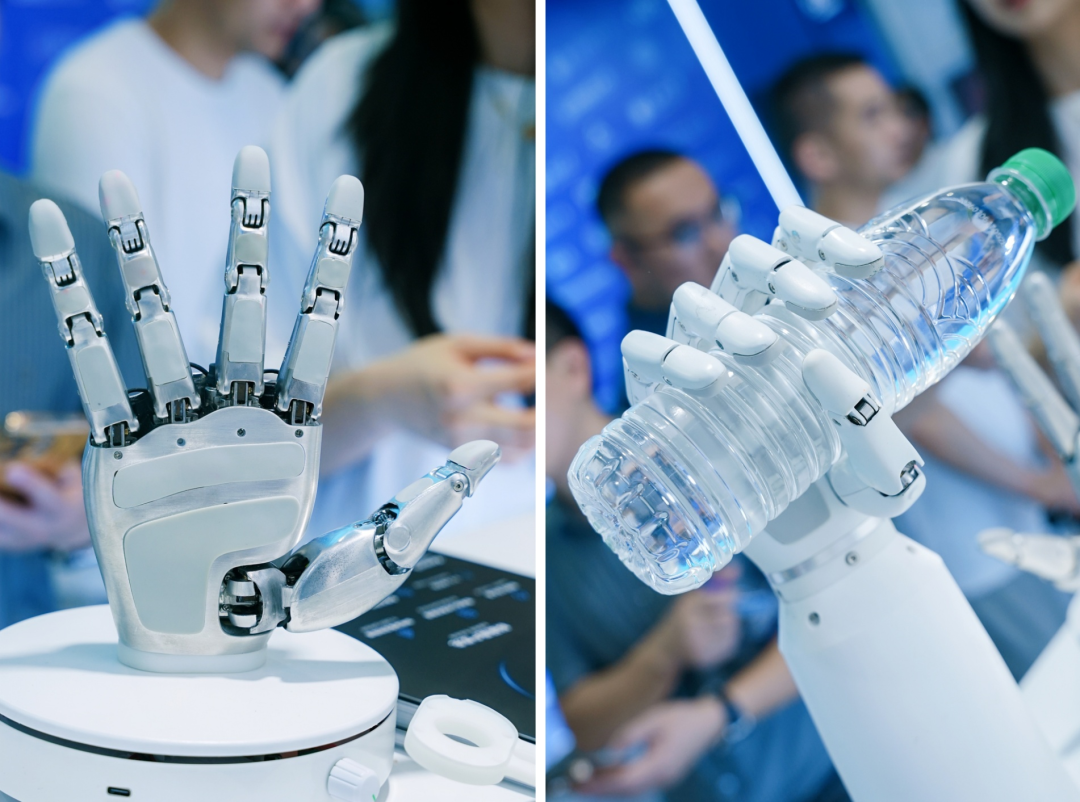
还要搭配1:1还原人手尺寸、拥有37个自由度的KAI Hand灵巧手,机器人才能复刻人类的精细操作,而这也恰恰是超维动力所追求的极致。
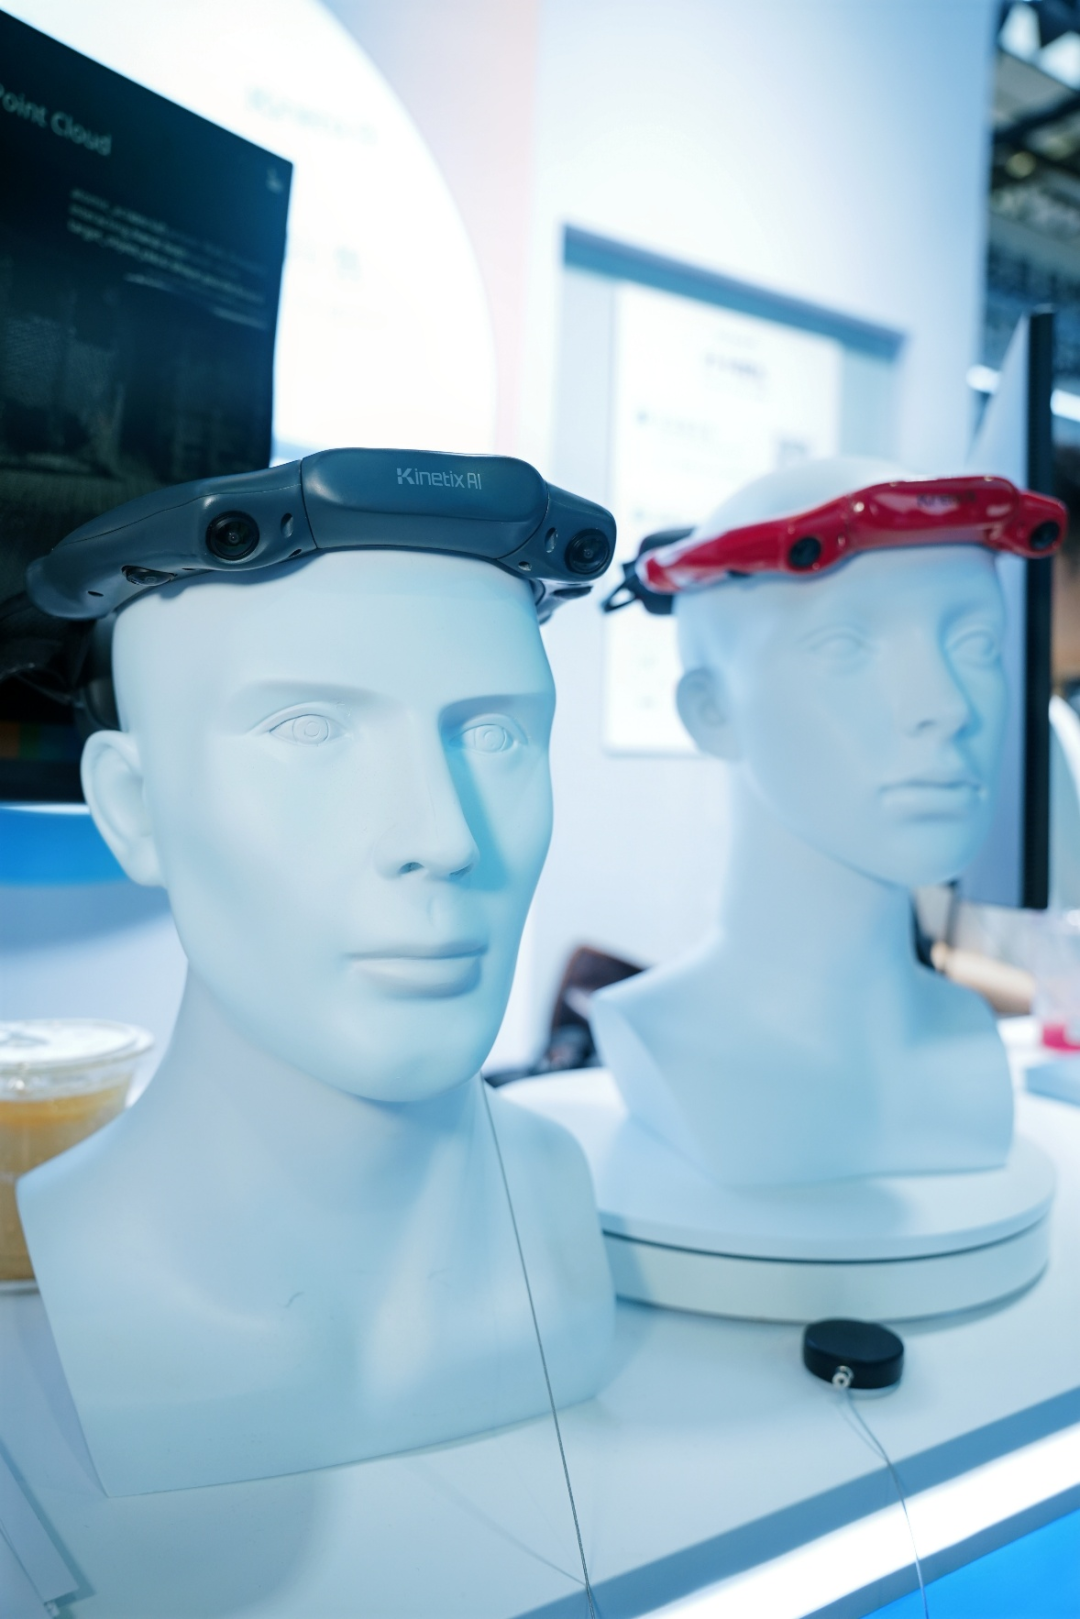
为了打通数据源头,超维动力还自研KAI Halo第一视角数采头环,设备重量仅300余克,依靠多相机与IMU融合,重建人体三维运动轨迹,完成整套数据采集闭环,这套硬件也正是企业获取真实场景数据的重要入口。
03
全栈闭环才是解题关键吗?
罗平反复向我们强调“数据 - 大脑 - 本体”的完整闭环逻辑,这套理念完整落地在超维动力的整套产品矩阵之中。
KAI世界模型作为机器人的“大脑”,依托百万级视频预训练,通过生成、交互、学习三步闭环掌握物理世界规律;KAIBot高拟人本体承担载体作用,KAI Hand解决精细操作难题,KAI Halo负责原始数据采集,而SMASH 2.0系统,则承担高动态场景下真机验证的角色,所有产品又统一跑在自研KAI Embodied AI Infra具身智能基础设施之上。
这套底层平台打通“采集 - 处理 - 训练 - 仿真 - 部署”的全链路,算力优化让数据生产效率提升十倍,训练、评测环节实现大幅加速,能够做到训完即部署、数据秒回流。
在具身涌现看来,当下行业一个非常突出的痛点,就是多数企业只深耕产业链条里的单点环节。一部分团队深耕世界模型,却缺少适配的人形本体完成真机落地验证;一部分企业埋头打磨硬件本体,却缺少源源不断的真实场景数据反哺模型迭代。单点技术再惊艳,缺少完整闭环串联,产品就只能停留在展会演示台,很难落地复杂真实任务中。
全栈自研必然会带来沉重的研发负担,但它构建起一套自我迭代的循环:机器人在现实场景执行任务产生新数据,回流到平台完成训练优化,再下发到本体中,超维动力展台上的乒乓球对抗、机械臂自主开瓶等演示,都是这套闭环体系跑出的直观成果。
当人形机器人行业慢慢褪去参数竞赛、展演炫技的阶段,产业分水岭正在慢慢浮现。具身涌现认为,超维动力这套从数据采集、世界模型、拟人本体到底层基础设施的完整技术链条,带给行业的价值,远不止一台会打乒乓球的人形机器人样机。
它跳出行业普遍“模块拼接”的思路,提供了一套可参考的全栈具身智能工程范式,向行业证明真实世界的“脏数据”完全可以转化为人形机器人可用的能力。
SMASH 2.0实现的“一脑多形”、KAI Halo带来轻量化实景数采方案,也为产业链其他参与者打开新思路,算法、硬件厂商都可以借鉴这套跨本体迁移、实景采集训练的路径,减少重复试错成本。
更具现实意义的是,超维动力已经把这套技术链路向医疗等实体行业做落地验证,和北大医疗合作探索病床整理、药物分拣等医院真实工作,把展会之上的技术能力,推进到产业应用的前夜。
乒乓台之上毫秒间的攻守往来只是一个缩影,超维动力用完整闭环告诉整个行业,人形机器人真正的进化,不能只发生在条件完美的实验室,必须扎根嘈杂、多变的现实场景,在真实的人机交互中持续迭代,这也是通往“人机共生、产需共融”时代最务实的一条路径。
往期推荐
免责声明:本文通过参考公众媒体内容,整理、翻译、编辑而成,仅供读者参考。文中的观点和内容不具有任何指导作用,对读者不构成任何项目建议或承诺!如果本文不慎侵犯您的权益,请与我们联系,我们将及时处理。
图片来源:网络
本文不作为投资建议