
成长大戏在后面!
作者:李牧
编辑:章凯
风品:牧歌
来源:铑财——铑财研究院
过去,大家对机器人的印象,基本都是“偏科生”:拧螺丝的只会拧螺丝,送快递的只会走直线,想让它换个活,得一群工程师蹲在现场半月,重新采数据、训模型、调参数,折腾完发现换个场景又直接“罢工”。
以至于很多人聊起具身智能,总觉得它还停留在实验室炫技的阶段,离真正走进工厂、走进日常还很远。
直到2026年9月初,它石智航的AWE3.7通用具身大模型横空出世,短短十天内连发十几项跨场景任务,大家才反应过来:原来物理AI的通用时刻,已经悄然来临了。
正如9月17日,“在上海·遇未来 跨国企业上海行”推介会上,它石智航创始人兼CEO陈亦伦所言:具身智能不能停留在实验室,一定要到真实产线经受最严苛的检验。中国具有全球最丰富的制造业场景和应用需求,为机器人模型的训练、验证和迭代提供了不可替代的土壤。
1
工业产线硬核“闯关”
一颗大脑全兜住
LAOCAI
工业产线是出了名的“硬核严谨考场”,半分虚的都混不过去。毫米级的对位、实时变化的力度、十几个小时连续作业的稳定性,随便哪一项出点差错,整条产线都可能掉链子。以前,要实现这些精细操作,每个任务都得单独定制一套模型,相当于为了做一盘菜专门盖个厨房,成本高到普通工厂望而却步。
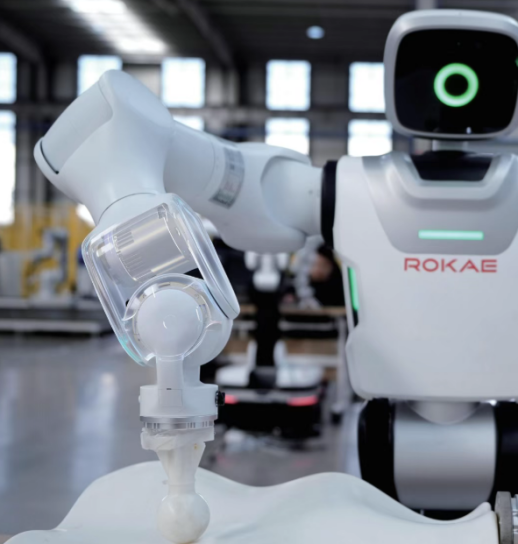
现在,AWE3.7拿着同一套基座模型“闯考场”:随机散落的螺丝螺母,它能精准分辨毫米级的差异,抓起来稳稳放进对应料盒,被外力碰歪了还能自己纠错。
至于缠柔性线束胶带这种连新手工人都要练好久的活,它双手配合得却丝滑,胶带张力变了也能实时修正轨迹,缠得齐整还不会断带。就连网线水晶头插接、手机装盒、精准拧螺丝等毫厘之间的操作,它也全都一次过,光照变了、位置偏了则不影响发挥。
一句话:以前要十几套专用模型才能干完的活,现在一颗“大脑”就全兜住了。
2
流动场景“随机应变”
跨场景迁移“破圈”
LAOCAI
更有意思的是,面对流动场景的反应,AWE3.7完全不像“按脚本走的机器人”。比如传送带上不停滑过的软玩偶,它不会傻乎乎等玩偶停住,反而跟着传送带的节奏调整抓取时机,稳稳把玩偶塞进袋子里。
再如彩色积木分拣时,要是有人偷偷把积木放错筐、把收纳框挪了位置,它一眼就能发现异常,自己跑过去把积木归位,全程不用人提醒。
到了更开阔的办公空间,它更是把“手脚配合”玩明白了:自己在走廊里避障穿行,走到目标位置拿起物品,再自主走到投放点放下,上肢操作和下肢移动完全协同,端到端一气呵成,半点儿人工干预都不用。
很多人以为工业场景已经够难,其实家庭生活场景才是“藏在身边的难题”。工厂里的物体大多方方正正、位置固定,家里的衣服软塌塌、书包里的文具七零八落,连个杯子都可能是奇形怪状的,想迁移能力比工业场景难上好几个量级。
而AWE3.7再次直接“解锁新身份”:弯腰捡起地上的衣物稳稳放进收纳筐,俯身起身之间重心稳得丝毫不晃;擦白板时左右手能随时交换拿板擦,力度控制得恰到好处,擦得干净还不会把板面刮花;整理散落的书包文具、从橱柜里拿餐具摆盘、对着出冰口接冰沙,这些以前只有专门的服务机器人才能勉强做的事,它上手就会,完全不用重新训练。
3
百万小时数据投喂
打造通用能力闭环
LAOCAI
打深一度看,支撑这一切“样样通吃”表现的,是它石智航跑通了工程化方法论闭环:即从原生架构搭建,到双先验预训练,再到世界模型驱动后训练,接着规模化落地验证,最后用真实场景的数据来反哺优化模型。
靠着超百万小时的真实人机交互数据和丰富的视触觉信息,这颗具身大脑终于做到了“看得懂、摸得准、干得稳”,把大家以前觉得遥不可及的通用具身能力,变成了能直接落地的产业方案。现在它已经在汽车线束精密装配等工业场景规模化运行,还拿下了具身智能领域的吉尼斯世界纪录和WAIC的SAIL之星奖项。
硬核实力也吸引到资本青睐。天眼查显示,它石智航成立于2024年7月,截至2026年9月17日的两年多时间内已完成4次融资,分别是:2025年3月天使轮,1.2亿美元;2025年7月天使+,1.22亿美元;2026年4月Pre-A轮,4.55亿美元;2026年7月Pre-A+轮,暂未披露融资额度。其中,Pre-A轮4.55亿美元,曾一举刷新中国具身智能业单轮融资纪录。
以前,我们总觉得,通用机器人的未来还在几十年后,要等技术慢慢迭代才能实现。但它石智航告诉我们,物理AI的下半场,拼的从来不是单点任务的炫技,而是能不能用同一套能力,跨过场景、本体和任务的边界,少折腾人工、多解决真问题。
当机器人不用再为每一新任务“重新上学”,我们离智能生产生活的时代,就真的不远了。
本文为铑财原创
如需转载请留言