数亿元种子轮融资的消息,让扎根杭州的芝诺机器人走进行业视野。
舜宇光学、沐曦股份、浙大系网新集团多家产业资本共同押注这家成立仅一年多的创业公司,也把多机器人协作这一赛道推到台前。
这支团队带着浓厚的海外顶尖实验室底色,联创兼首席科学家 植伟铭 是卡内基梅隆大学机器人研究院博士后,拥有英伟达机器人实验室研究经历,首席机器人架构师 张楫 同样出自该学院,谷歌学术引用过万,斩获过RSS时间检验奖。顶尖科研人才归国落地杭州,也契合当地大力布局具身智能产业的大环境,完善的产业政策与上下游链条,给初创团队提供了生长土壤。
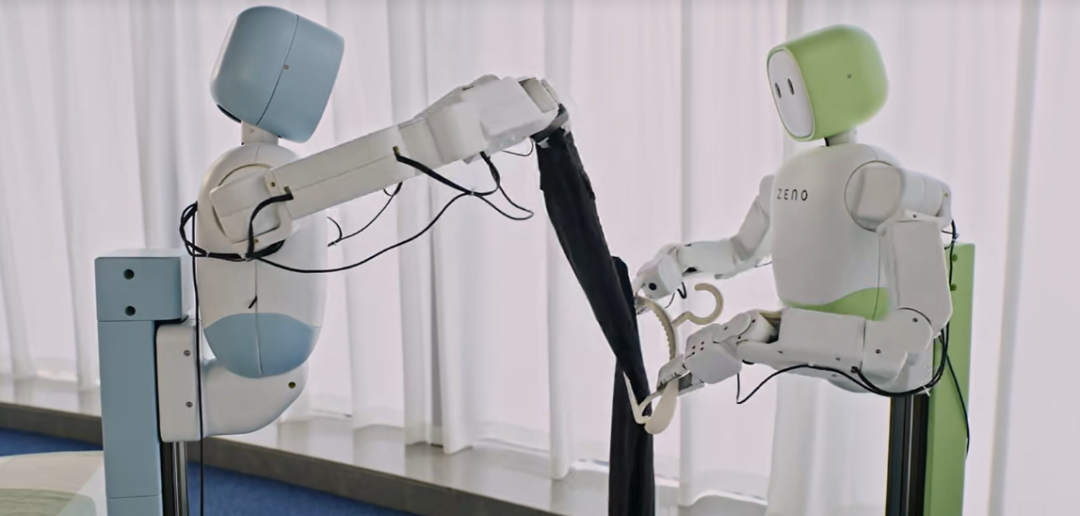
区别于多数厂商聚焦单台机器人能力打磨,芝诺机器人交出的答卷是物理智能基础模型Zeno‑1。在公开演示画面中,两台轮式机器人相互配合,完成折叠被单、晾晒衣物、清理垃圾等家务任务,这种去中心化的协作模式,跳出了单机性能内卷的固有思路。
放眼全球,Figure、谷歌DeepMind同样在布局多机器人协同,行业已经意识到,单台机器人能力存在天然边界,复杂家庭任务或许要靠机器之间互相配合来补齐短板。
在具身涌现看来,热闹的演示视频背后,行业依旧绕不开现实的痛点。家庭属于典型的非结构化开放环境,物品摆放、光线环境随时发生变化,实验室表现亮眼的技术,搬到真实家庭环境,任务成功率往往会大幅下滑。
当下行业不乏可以完成特定家务动作的样机,但大多局限在固定场景演示,想要走出实验室,还需要海量真实物理交互数据持续喂养模型,而高质量的物理数据恰恰是整个行业的稀缺资源。拿到大额融资不等于商业化通关,资本只是给团队争取到更多试错迭代的时间。
资本向初创团队靠拢的同时,整个具身智能行业正告别单纯比拼硬件参数的表演时代,转向考验真实场景交付能力的新阶段。
具身涌现认为,芝诺机器人的尝试带给行业的启示值得仔细品读:
首先,国产具身创新不必一味跟随海外的技术路径,多机协作就是一条差异化的解题思路,不用无限堆高单机硬件成本,依靠分工配合来完成复杂任务,为行业开辟新的思考方向。
其次,科研成果的产业转化,不能只停留在演示效果,团队后续需要把更多精力投入训练基础设施建设,在真实环境中沉淀数据,弥合仿真环境与现实世界之间的鸿沟。
再次,资本的看好是一把双刃剑,行业要理性看待大额融资,创业企业更需要守住节奏,拒绝“PPT式创新”,把技术落地、场景验证作为核心目标,避免陷入只秀技术不解决实际问题的怪圈。
按照企业规划,这笔融资会用于具身模型迭代与训练基础设施搭建,计划在明年上半年迈向规模化发展周期。多机器人协作能不能真正叩开家庭场景的大门,最终还是要看它能不能在真实生活环境中稳定干活,市场也会静静等待这份来自杭州的答卷。