
这是铅笔道与苏州国际科技园(SISPARK)发起的联合专栏,报道SISPARK生态内的优秀公司。SISPARK于2000 年由苏州工业园区发起设立,是园区最早的国有科创载体,累计孵化培育企业超5000家,上市企业21家,也是苏州国家新一代人工智能创新发展试验区的核心运营机构。
作者 | 铅笔道 吴欣晓
编辑 | 铅笔道 邹蔚
封面图 |HELIX ROBOTICS提供
一家刚注册的公司,种子轮融了千万元。
公司叫HELIX ROBOTICS,中文名海里克斯,今年5月在苏州注册,做人形机器人的“安卓系统”,也基于系统做机器人本体。
海里克斯创始人缪玉峰最早在摩根士丹利从事算法交易模型与系统开发,2013年加入微软。
去年,缪玉峰在微软发起“未来具身智能联合创业计划”,本来是想借着微软平台孵化机器人项目,做着做着发现这件事越来越有意思,干脆自己出来。
HELIX ROBOTICS创始人-缪玉峰
最近,铅笔道在苏州专访缪玉峰,聊了具身智能的一些门道。精华观点如下:
1、机器人必须出海,国内已经卷不下去了,有整机卖到一万块以下,快做成大宗商品了。
2、每家公司都在重复造轮子,同样的应用,在宇树上能跑,但在智元上跑不了。
3、将来机器人会像个人电脑,用户在淘宝上买齐部件,回家自己拼,系统一装就能跑。
以下是缪玉峰口述,经铅笔道整理。
- 01 -机器人进不了厂
德意志银行有个预测,今年全球人形机器人出货量大概8万台,中国占7万多台。到2030年,全球年出货量100万台,对应250亿美元(约合人民币1678亿元)的市场。这个数字还不算机器狗。
我去工厂看了好多次,没有这么乐观。
工厂上机器人一般分两步。先做POC(概念验证),一个工位、两个工位试点;试点达到工业标准,才开始批量复制。工业对准确率的要求很高,一百次任务里失败一次,都不能接受。现在大部分工厂停在第一步,试点做完就没有下文了。
机器狗是例外——巡检固定路线跑一圈,拍拍照,结束。但人形和轮式机器人,只是在少数工业客户的点位上做测试。
大家习惯把问题归给“大脑不行”,但太笼统。大脑要分场景:做简单搬运,可以;做精细化操作,比如工位上的活,现在还不行。
我去看过几家包装厂,做食品的,有做化妆品的。包装环节全是人工。什么形状的包装盒都有,材料也不标准。如果盒子规格统一,可以上自动化产线;但小批量定制、形态多样的产品,产线搞不定,只能靠人。
机器人精细化操作,首先速度跟不上。工厂工位上一个环节往往要求3秒、10秒、最多30秒内完成。
现在机器人的大脑执行速度跟不上,外界看到的演示视频是8倍速、10倍速快放出来的。其次,就算动作能完成,还可能失败;失败了有重试机制,但跑得慢再重试一遍,时间就超了。
机器人真正进工厂,还有一个更底层的问题:行业没有统一的软件底座。
今天每家公司都在自己造机器人,也都在重新做一遍驱动、运动控制、大脑和应用。
硬件接口不统一,一款应用在这台机器人上训练好了,换一台机器人,经常又要重新适配。
这对工厂很麻烦——花钱采的数据、训练的模型、开发的程序,都可能跟着某一台机器绑定。
如果以后市场上只有三五家机器人公司,这个问题还能忍。可一旦有几百家机器人厂商,客户不可能每换一个品牌,就把软件、模型和数据重新做一遍。
所以我觉得,这个行业迟早需要一个通用操作系统,把硬件差异封装掉,让机器人本体、模型和应用尽量分开。
- 02 -机器人缺个安卓
安卓出来之前,手机厂商各自为战;有了安卓,硬件归硬件,系统归系统,应用归应用。机器人行业现在就缺这一层。
我们做的就是操作系统。它在Linux上做了一层封装,跟安卓的思路一样。
有了这套系统,不同品牌机器人的关节、驱动和运动控制就能统一起来,硬件换了,上层的大脑和应用仍然能跑,就像电脑换了鼠标、键盘,不需要重新开发软件。
一家工厂今天买A公司的机器人,明天换成B公司的,原来的应用和模型尽量还能继续用。
做完操作系统,还有一件事必须做:工具。
工厂买了机器人,每个工位的任务不一样,模型都要微调。现在行业里的做法是找AI工程师写脚本跑微调,但一个AI博士应届毕业年薪开到120万,而很多做工业落地的公司一年营收才300万,怎么可能养得起?
我们做了一个平台叫Helix AI Foundry,把数据采集、模型微调都集成进去。
用户选好模型——可以选我们的,也可以选π0.5这类开源模型——上传按标准采集的数据集,点几下鼠标就能完成训练。目标是把微调门槛降到用ChatGPT一样低。
宇树也有自己的系统,但不对外开放,SDK API授权要收好几万。它有点像当年的诺基亚:靠封闭建起了壁垒,但不开放这件事迟早会出问题。
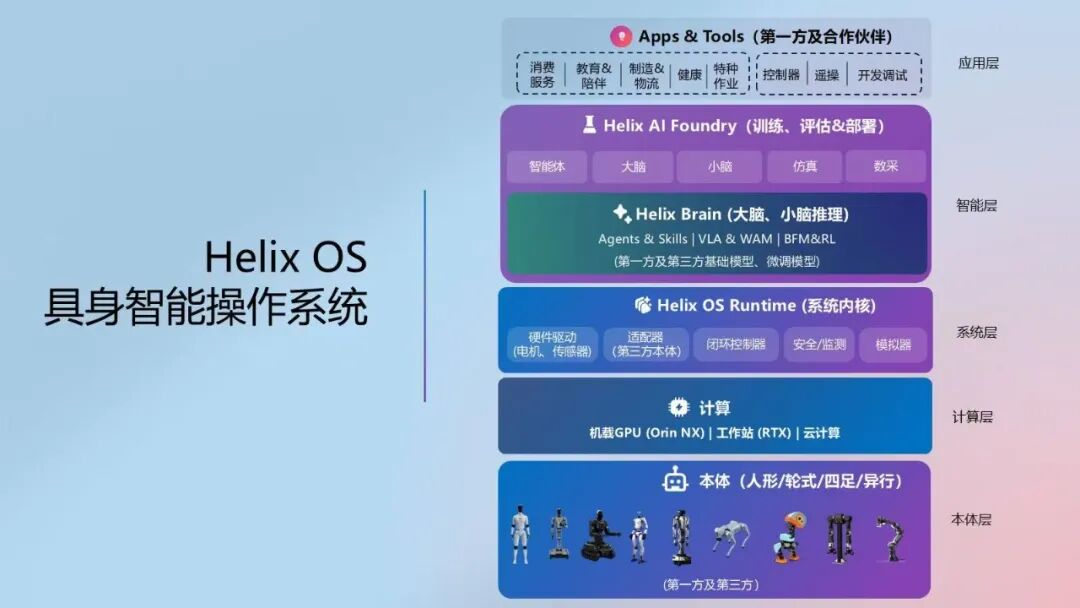
Helix OS具身智能操作系统
有了统一、开放的操作系统,机器人厂商不需要把所有底层软件都重做一遍,可以把精力放在本体和场景上;开发者写出的应用,可以覆盖更多机器人;工厂过去积累的数据和模型,也不至于因为换一个品牌全部作废。
如果这套东西真能跑通,机器人行业才有可能出现真正的软件生态。
- 03 -三款机器人,融4000万
今天机器人硬件没有统一标准,不同本体的关节、传感器、控制器差异很大。
如果自己没有一台完整的机器人,就很难真正验证底层驱动、运动控制、大脑和应用能不能连起来,更没办法向第三方证明这套系统可以稳定运行。
第一阶段,我们得自己造机器,把从关节驱动到大脑、应用这一整套链路跑通;等系统成熟以后,再接入更多第三方本体。否则你拿着一套没在真实机器人上长期验证过的软件,让别人把几十万元的机器交给你,没人敢用。
所以我们自己也做本体,一共三款。
第一款H1,面向消费和轻工业,1.4米高,定价15万到20万,9月底完成搭建,10月发布。它比宇树G1多两个颈部自由度——宇树的脖子是固定的,转头只能整个身体转,有些团队为了让它扭头观察环境,专门在头顶加了个二自由度摄像头,头不转镜头转。H1还用上了固态电池,续航比普通电池高30%到50%;双手负载12公斤,家庭场景和轻度工业任务够用。
第二款M1,1.7米,面向工业,双手负载20公斤,重活也能干,定价同样控制在十几万到二十几万。
第三款是特种机器人T1,做矿区作业,还没启动。这个项目是跟我们的种子轮投资人伯雷顿合作的——他们做无人新能源矿卡,市场在非洲、澳洲,需要具身智能能力,这款机器人相当于为他们定制。
宇树G1卖9.9万,但那是运动见长的机型,腿部关节扭矩大、手部弱,单手负载只有3公斤,干不了真实任务;搭载高端GPU、带灵巧手的开发版要27.8万。
我们用中国成熟的供应链:关节模组外采,消费版用因时机器人的,工业版用宇树和泰科的;主控板、驱动、传感器自研,加工件CNC外发。机器人制造跟2000年攒电脑差不多,SolidWorks画结构、采购模组、写驱动、装应用,产业链全在中国。
我们主打出海,国内已经卷不下去了,有机器人整机卖到一万块以下,这是在往大宗商品里打。
日本有机器人代理公司找过来——他们自己不做机器人,因为日本零部件价格是中国的好几倍,想做个实验室加工,光苏州做手板的工厂就有两三百家,日本找不到。
东南亚由我们团队里的同事负责,马来西亚已经在谈教育合作,把机器人卖给当地科技部下属公司进学校;新加坡设点,由我们的CSO曾昭孔牵头——他是AMD前全球资深副总裁,也当过通富超威的一把手。
融资上我们可能是全行业最保守的。种子轮千万,天使轮只融4000万,就两个机构,伯雷顿继续跟投。
现在行业里有的公司产品年底才发,第一轮估值就喊30亿;还有一个月完成三轮融资的。天使轮本来就该投团队、投方向,产品发布后融Pre-A轮,商业验证后再融下一轮,我们按这个节奏走。
- 04 -机器人四条赚钱路子
未来,硬件只是机器人赚钱的入口,真正的大生意在机器人卖出去之后。
第一块是订阅服务。
机器人装了我们的系统,用户要开通高级功能、升级大脑模型,按月或按年付费。手机时代大家习惯了App订阅,机器人的逻辑一样。
第二块是工具授权。
工厂里的大脑模型必须针对具体工位微调,这个活我们自己干不了——我们不懂包装厂的工艺,也不懂食品厂的流程。最懂的是工厂自己,还有长期给工厂做MES系统的集成商。我们把工具给他们,他们来做适配,我们收工具的费用。
第三块是数据和仿真。
真机数据采集很贵,我们问过供应商,报价一秒钟一块钱。采1000小时就是300多万。而且数据跟机型强绑定,换一款机器人,关节定义全变了,数据就得重新采。
仿真就便宜得多。
搭一个虚拟场景,既能用真人动作驱动虚拟机器人采数据,也能用程序生成,场景可以无限搭建。
比如要做矿区作业的机器人,矿区在智利、在非洲,飞过去采数据不现实;在仿真里先训练、先验证,到真实环境再做少量微调就行。
我们做的是让物理属性跟真实世界对齐,这样仿真里训练的模型搬到真机上才管用,行业里叫Sim-to-Real。
北京有个真机数据中心,最近关了。不是行业不需要数据,而是通用数据中心的模式走不通:每个工厂场景都不一样,通用数据没法用;加上仿真在替代真机,重资产采数据的路越走越窄。
第四块容易被忽略:灵巧手。我们买过一台宇树G1做开发,27.8万,灵巧手3.5万一只。一双手7万,比很多机器人整机还贵。
市面上好一点的灵巧手,一只两万元,两只四万。如果机器人定价15万,光手就占4万,太贵了。
Sharpa Wave Hand更夸张,一只5万美金,比我们两台机器人还贵——它主打极致精密,用的是直驱方案。也有便宜的,7000块一只,我们买回来测过,运行频率不够,大脑指令到位了,手还没动;换成高频版要两万多。
我们自己做了一款腱绳传动的灵巧手,7个自由度,整机成本4000块。重量约350克,延迟约10毫秒。
腱绳方案成本低、轻,但长时间使用腱绳会松动,刚度下降;连杆方案刚度好但不够灵活;直驱最精密但脆弱,拿重东西容易坏。
这跟人手一个道理:富士康女工打螺丝手巧但力气不大,举重运动员手劲大但干不了精细活。
所以灵巧手不该是一台机器配一种手,而是按场景选装。我们的机器人出厂自带基础款,将来会出20自由度直驱版,用户加价选配。
我经常跟投资人讲一个判断:将来机器人会像当年的PC一样,用户在淘宝上买齐部件,回家自己装上,系统一装就能跑。
部件不是最核心的,系统才是。今天全世界还没有这样的通用系统,这正是我们在做的事。
本文仅为口述者独立观点,不代表铅笔道立场,不构成任何投资建议。