
引言
对于Robotruck而言,真正的挑战从来不只是让一辆无人重卡“跑起来”,而是如何让L4技术进一步走出测试环境,进入前装量产体系,并最终适应真实、复杂且持续变化的干线物流场景。
在这一过程中,行业始终需要面对几道相互关联的难题:复杂道路环境中的长尾问题如何持续解决,前装量产所要求的工程一致性如何保障,以及高昂的研发投入如何通过后续商业运营逐步消化。
也正因为如此,从技术验证迈向规模化运营,Robotruck面临的实际上是一项涉及整车、算法、生产和运营等多个环节的系统工程。
围绕这些问题,DeepWay深向选择了一条不同于传统改装思路的路径:从整车和自动驾驶系统的正向定义出发,以软硬件一体化为基础,并通过真实运营数据不断形成反馈闭环,推动Robotruck从技术概念走向真实干线运营。
(参考阅读请点击:《从肥西到内蒙古:DeepWay深向L4无人驾驶重卡拿下跨盟市商业化牌照,干线物流无人化大幕开启》)
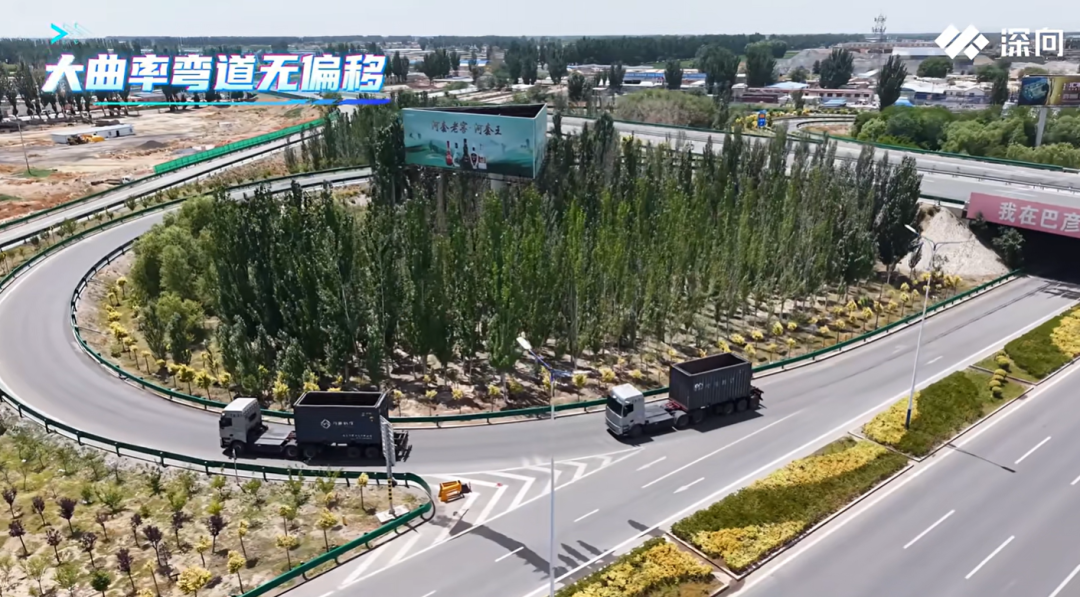
从单点功能到系统协同,搭建FuSa+SOTIF多层安全体系
L4技术由概念验证进入规模化应用阶段后,决定最终落地效率和安全边界的,不再只是某一项单点技术,而是整套产品和技术体系能否覆盖真实物流运营中的完整流程。
作为国内首家基于正向定义研发整车和自动驾驶技术的企业,DeepWay深向在产品开发之初,便没有沿用燃油重卡或油改电重卡的平台框架,而是围绕Robotruck的实际需求,对任务、风险和资源进行系统拆解和重新定义。
这种思路首先体现在对运营场景的完整覆盖上。
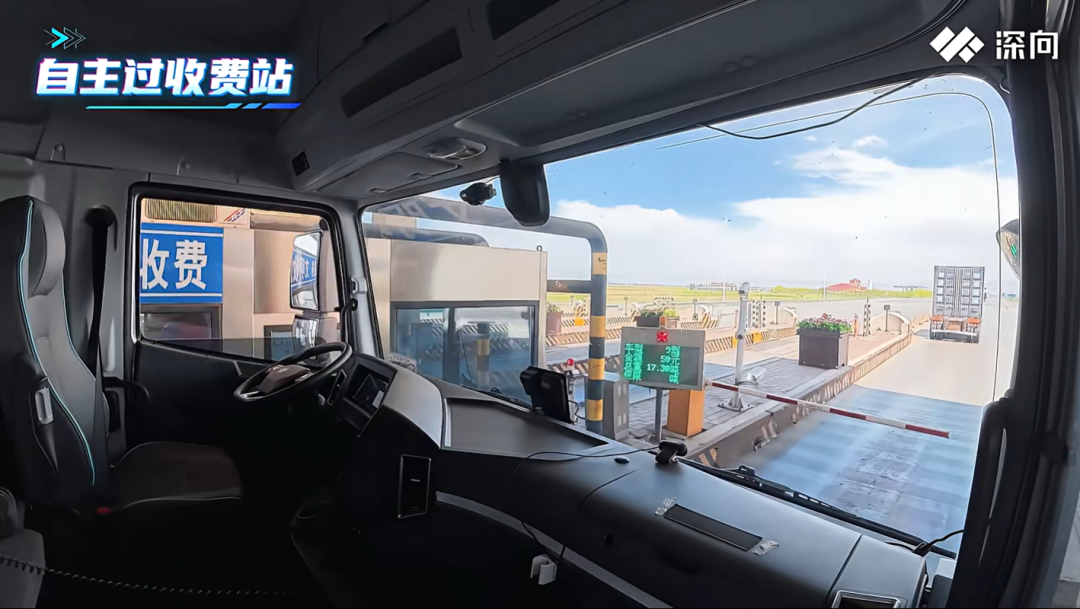
以L4编队在一条380公里的固定线路上落地为例,要想真正实现无人化运营,不仅需要解决车辆在道路上的自动驾驶问题,还必须覆盖装卸货、行驶、补能、通过收费站、应急接管等完整物流作业环节,其中任何一个环节无法打通,都可能成为整个L4系统落地过程中的短板。
与此同时,真实道路环境也远比单一测试场景更加复杂,道路状况、基础设施、临时交通管控、动态交通参与者、天气变化以及数字信息等因素持续交织,使得自动驾驶需要面对不断变化的风险组合。
因此,仅依赖某一个技术模块,很难完整应对这些问题。
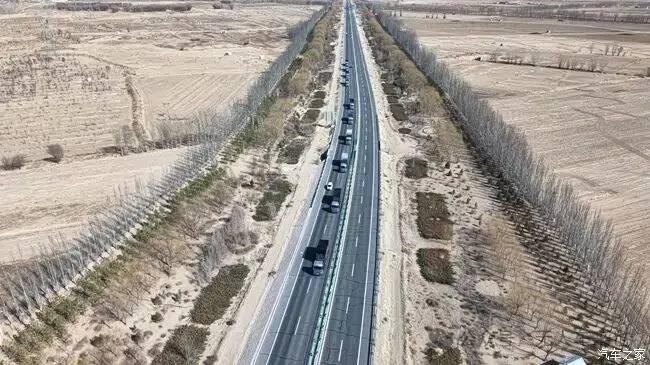
围绕真实运营需求,DeepWay深向进一步将可调配资源由车端延伸至云端、路侧以及编队领航员,并搭建包含主功能、主动安全功能、诊断及MRC在内的完整技术安全框架。
在这套体系中,基础感知与规控主要由车端完成;
涉及超视距风险以及协同信息时,则通过云端进行共享;
针对部分关键点位,可以依靠路侧设施进一步提高风险应对能力;
一旦遭遇极端场景或突发情况,还可以由领航员介入接管。
也就是说,DeepWay深向并非单纯追求某一个模块的局部最优,而是将车辆硬件、算法、主动安全、冗余控制和运营保障等能力纳入同一套框架之中。
基于正向定义和软硬件一体化,DeepWay深向最终形成了“车+软件+领航员+运营保障+路+云”协同的L4编队方案,通过多个对象共同参与,覆盖无人驾驶运营全流程中的系统性风险。
而这一体系能够真正落到车辆层面,一个重要基础仍然来自硬件。
传统燃油重卡或油改电重卡所采用的通用平台,并非针对自动驾驶需求进行设计,在信号传输效率、控制精度和长期可靠性等方面天然存在局限。
例如转向偏移、传感器安装误差以及车辆长期运行后的性能衰减,看似只是细微的硬件偏差,最终却都有可能直接影响自动驾驶算法的实际表现。
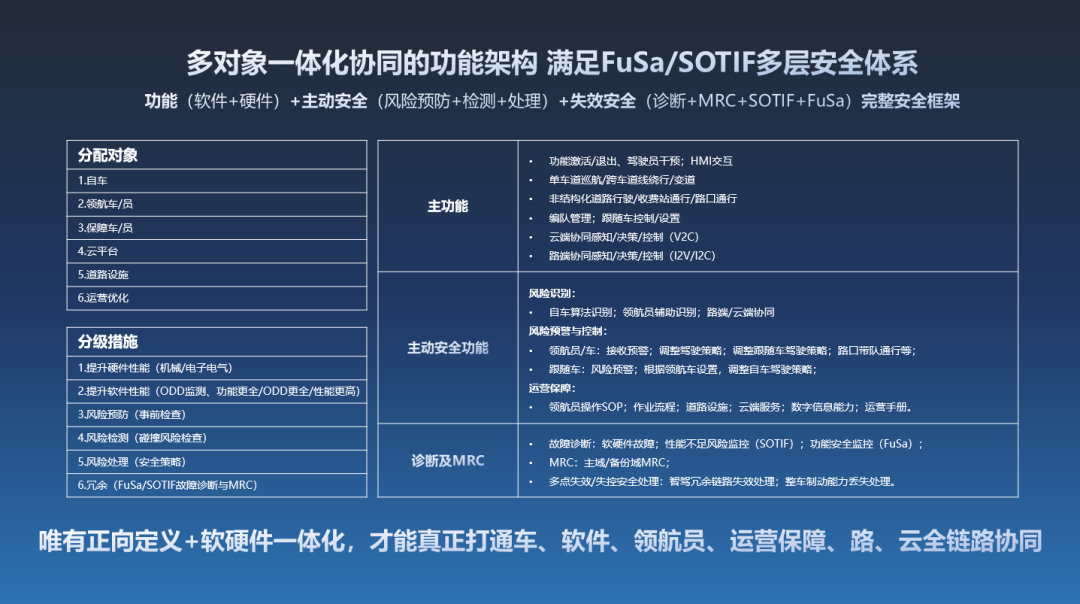
DeepWay深向L4编队多对象一体化协同的功能架构,构建多层安全体系。图源:DeepWay深向官网
针对这一问题,DeepWay深向通过自研整车电子电气架构,在整车开发阶段便提前考虑自动驾驶软件和算法需求,并将不同风险点按照三层架构分配到对应执行对象中,从核心感知、主动安全到整车控制逐级拆解,而不是在车辆完成之后再通过功能“打补丁”。
与此同时,这套体系也为不同等级的智能驾驶能力提供了统一的平台基础:
L4编队、L4单车以及L2辅助驾驶均可以在同一系统中进行灵活配置,已经实现量产的功能和积累的数据也能够进一步复用,由此降低Robotruck后续研发成本,并提升功能部署和迭代效率。
打通底盘与算法,自研Robotruck车重在线辨识算法
如果说系统架构设计决定的是Robotruck的软件接口与数据流定义,那么底盘与算法之间的通信能力则进一步决定了自动驾驶的控制指令能否在重卡上得到精准执行。
DeepWay深向既自主研发车辆,也自研智能驾驶系统。
在整车电子电气架构设计阶段,其已经将智能驾驶系统与制动系统、电驱桥以及整车控制器等硬件进行深度耦合,从而打通底盘和智驾算法之间的信号传输链路。
借助这种设计,智驾系统不仅能够获取外部环境的感知信息,还可以实时掌握车辆重量、制动气压和驱动响应等底盘状态,为后续决策和车辆精准控制提供基础。
相比乘用车,重卡本身具有车身长、惯性大以及多体非线性等特征。因此,DeepWay深向还针对重卡特有的动力学问题,研发了相应的决策、规划和控制算法。
在决策层,考虑到重卡车身尺寸和惯性因素,算法将安全作为优先原则,同时引入交互式决策机制,以应对复杂交通环境中的车辆互动;
到了规划层,算法则需要同时考虑车头与挂车的轨迹,让整车扫掠区域尽可能保持在车道范围内,从而应对“车头已经通过、挂车却扫出车道”、倒车弯折以及控制延迟等重卡自动驾驶中特有的问题。
控制环节同样需要适应不同载重工况。为此,DeepWay深向采用拖车协同控制、车辆延迟响应建模以及非线性多体耦合控制策略,并自研车重在线辨识算法。
根据相关数据,在不同载重状态下,其车辆均可以实现较为稳定的精准控制,其中空载情况下车重辨识误差为0.41%,半载状态为2.19%,满载状态为3.8%,均达到行业领先水平。
除了软硬件协同能力之外,大规模真实运营数据也是DeepWay深向持续推进L4技术迭代的重要基础。
截至2026年4月,DeepWay深向累计交付已经超过9000台L2重卡,其智能驾驶重卡车队在真实物流运营过程中持续产生数据。
目前,DeepWay深向已积累超4亿公里L2真实运营数据,并由此推动L4算法和模型不断演进。
由于L2与L4在决策、规划和控制层面共享同一套车辆动力学模型,来自不同道路环境、运行工况和载荷状态的大规模实际运营数据,也能够进一步应用于L4技术研发。
相较于仅依赖实验室仿真或有限路测,这种真实数据闭环能够让算法持续接触实际运营场景,在长期运行中完成迭代和优化。
更重要的是,Robotruck最终能否走向规模应用,除了算法表现,还取决于车辆能否进入标准化生产体系。
基于软硬件一体化设计,以及此前L2大规模量产所积累的整车工程经验,DeepWay深向L4编队车辆目前已经实现前装量产,车辆使用的传感器支架均采用开模量产部件,并按照完整的整车量产流程进行生产。
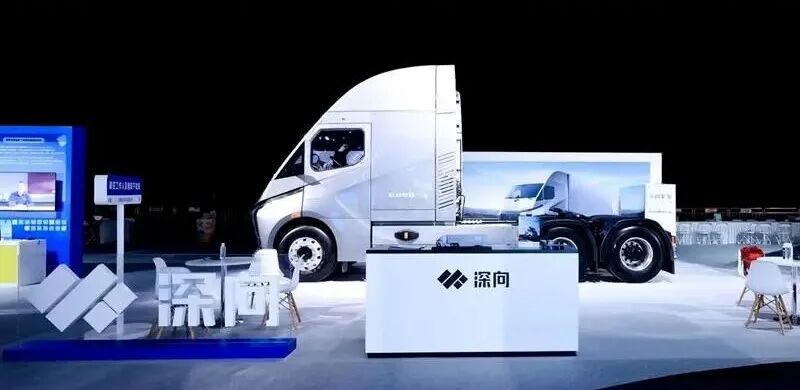
在客户完成系统下单后,后台可以自动进行生产排期并调动供应链资源,车辆随后进入工厂流水线完成批量制造。
这样的生产方式,一方面提高了车辆生产和交付效率,另一方面也能够进一步保障整车质量一致性以及成本可控性,为后续Robotruck运力服务网络的持续部署提供产品基础。
从L2的规模量产,到L4编队逐步进入真实物流运营,DeepWay深向所形成的优势并非来自单一算法或某一项技术指标,而是一套贯穿整车设计、自动驾驶研发、生产制造、数据迭代和运营保障的系统能力。
对于Robotruck来说,技术能够完成测试只是第一步,只有进一步实现标准化生产,并在真实物流线路上持续运行,自动驾驶重卡才能真正跨越从“技术可行”到“商业可用”的距离。
总之,无人车来也(公众号:无人车来也)认为:
如今,依托9000台L2重卡、超4亿公里运营数据以及L4编队后车主驾无人落地,DeepWay深向正在将正向定义、软硬件一体和数据闭环逐步转化为Robotruck的实际落地能力。
在这条通往规模化商业运营的路径上,其所构建的系统能力,也正在形成区别于其他玩家的核心优势。
亲!你怎么看?
#无人车来也 #无人驾驶 #自动驾驶 #无人车