
它石智航的特殊性,不在于融资能力,而是用第一性原理重拆数据、模型和本体,让机器人能在工厂里干活。
最近,它石智航的融资能力,引发了很多关注和讨论。
从去年完成1.2亿美元天使轮,到今年4月完成4.55亿美元Pre-A轮,它石连续刷新具身智能行业融资纪录。这样的速度和金额,确实扎眼。
在跟几位做本体和模型的创业者分别聊过之后,我觉得它石可能是今年最值得拆开研究的公司之一。
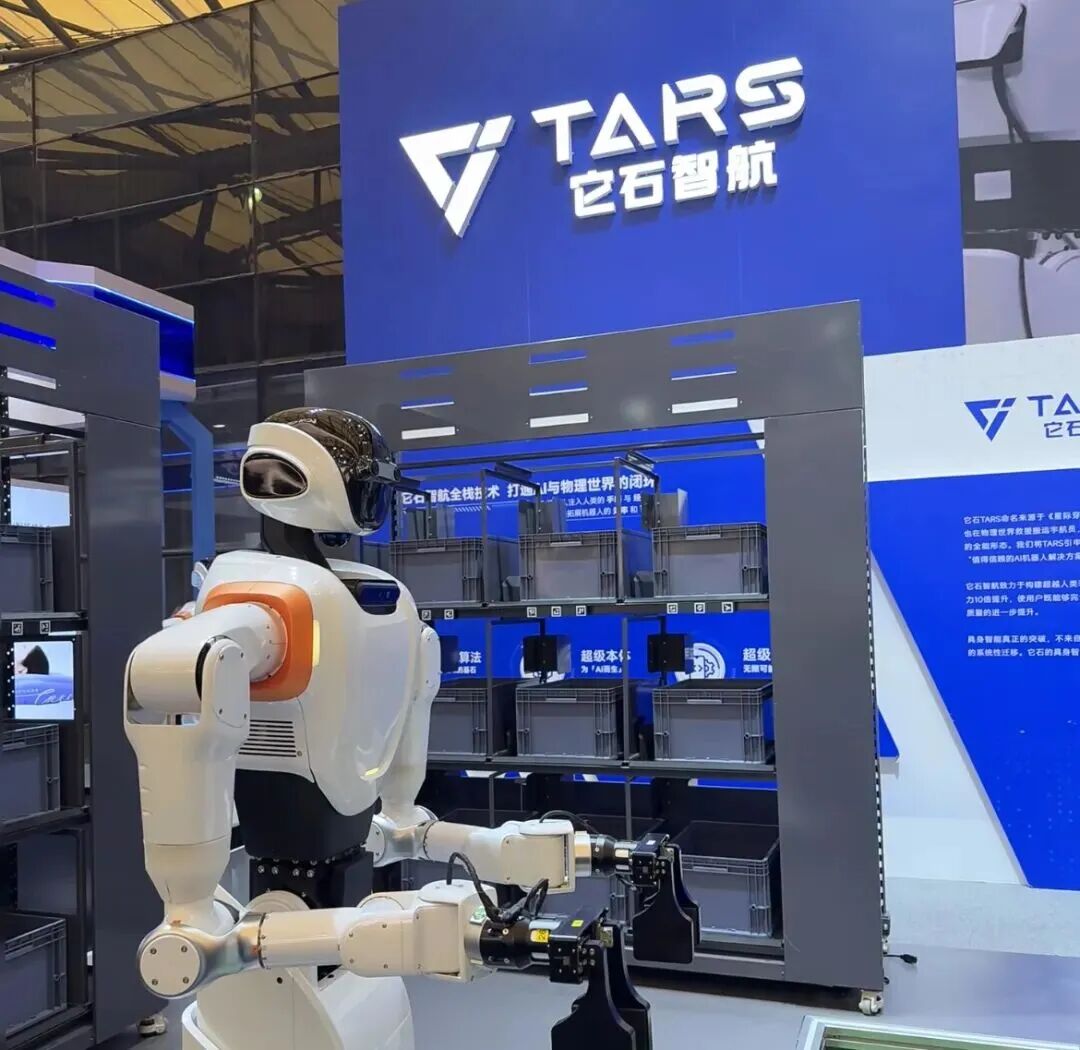
原因不是它融到了多少钱,而是它在数据、模型、本体这三个关键问题上,都没有照着行业里的共识走。更重要的是,这些反共识判断没有停在PPT里,它石已经拿出了一些结果。
这种"不热闹但够硬"的打法,让我想起十年前的特斯拉。它们都没有把新产业理解成是旧产业的简单替换。
特斯拉不是给燃油车加一块电池。它重新做了三电系统、自动驾驶、供应链整合。表面上它还是一台车,实际上已经是一个全新的物种。
它石也不是简单给机器人提供数据,或者接入一套机器人大脑。
它在拆一个别人不愿意触碰的底层问题:如果机器人真要进入真实世界里干活,数据、模型、本体到底应该怎么长出来?
这个问题,比融资数字重要。资本买的不是今天的成绩单,而是这套方法的天花板。
一、先拆开共识
具身智能行业这两年有很多热词。
VLA、世界模型、遥操作、仿真数据、五指灵巧手。热词越多,反而越容易遮住一个朴素问题:机器人到底能不能干活?
实际上,要在真实世界中完成一个任务,是非常困难的。光线、材质、形变,都可能改变物体状态,甚至引起一串连锁反应。机器人在干活的同时,要承担物理后果。
所以它石没有简单跟着热门路线走。
比如,VLA的路径看起来很自然。把视觉、语言、动作接起来,机器人好像就能理解任务。但它石的判断是,这条路更像是从LLM到VLM,再接一个 Action head,最后拼成了VLA。它能解决一部分问题,但未必是机器人理解物理世界的最优解。
尤其是工业里的很多难活,核心并不在“听懂人说什么”,而在“手上知道接下来要干什么”。
线束插接、擦拭、锁紧、柔性装配,难点都在接触、力控、触觉和动作后果。
遥操作也是一个典型例子。
行业里做遥操作的逻辑很顺:人直接操作机器人,数据当然最真。但它石联合创始人丁文超往下拆了一步,“真”的到底是什么?是人的意图,还是人迁就硬件后的动作?
这里问题就出来了。
操作员为了适配夹爪开合,会本能地调整握持姿势;为了补偿机械臂延迟,会提前发力;为了让机器人完成动作,人会把自己的自然动作改成机器人能执行的动作。
这些“迁就”一旦被采进数据,模型学到的就不是“人怎么插线束”,而是“人怎么带着镣铐插线束”。
所以它石转向human-centric,以人为中心采集数据,让具身模型真正有机会scale up。
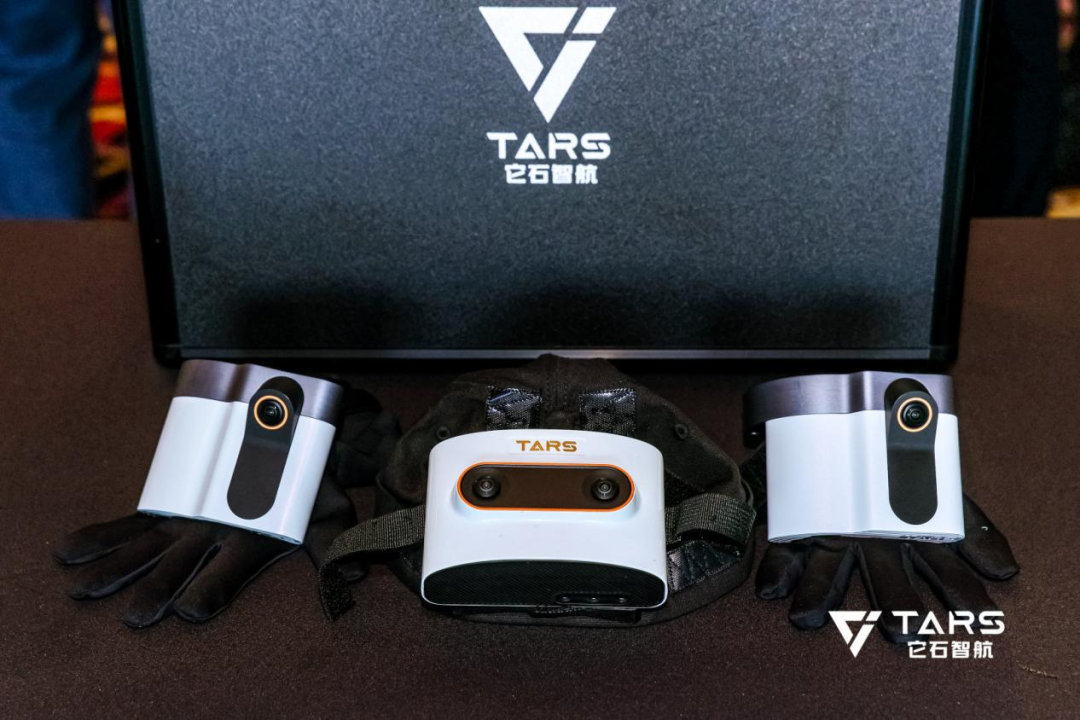
真实工人在真实场景里怎么做,就把人的第一视角、手部姿态、运动轨迹、触觉、力觉采下来。这个判断看起来绕远了,但它更接近第一性原理。
别人都做仿真数据、合成数据,不等于这就是正确解。行业已经形成默契的路线,也可能只是阶段性的方便答案。
它石没有先接受行业给出的答案,而是先问:具身智能真正缺的是什么?
答案是能让机器人理解物理世界的真实数据,以及能把这种理解落到动作里的系统。
所以你会发现,它石的动作是连着的。
Human-centric数据,AWE3.0模型,自研关节,灵巧手,线束场景,看起来是不同模块,其实是一条因果链。
它石想从根上改掉数据获取的范式。
二、线束是试金石
它石在不同采访里常讲到第一性原理。但到底什么是第一性原理?它石的理解不是“造出像人的机器”,而是 “让机器在物理世界里落地干活、创造价值,做可信赖物理AI”。
线束是汽车的“神经系统”。它柔软、易变形、路径复杂,插孔间隙可能只有0.1到0.5毫米。机器人要完成这件事,不能只是把线拿起来再插进去。
它得先看懂线怎么弯,再猜插进去会怎么变。力道大了会弹开,角度偏了要能自己拧回来。
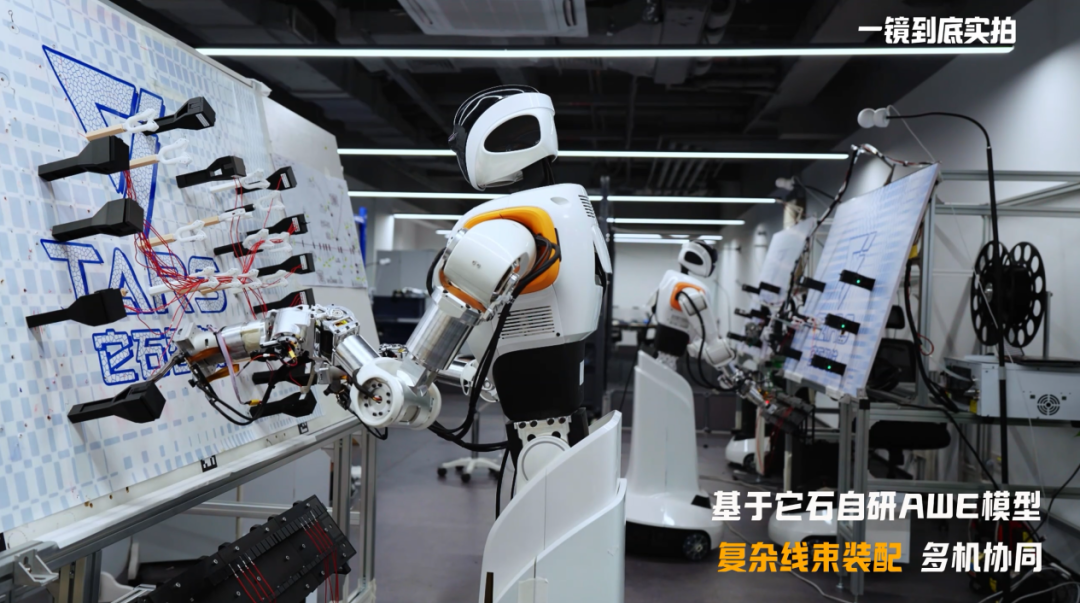
这就是为什么线束装配长期被叫作工业自动化里的“哥德巴赫猜想”。
难是一方面,更重要的是,它真有需求。
一位工厂老板对它石团队说过一句很实在的话:现在不是我挑工人,是工人挑我。给钱都没人来,离职率和流动性极高。
它石团队也访谈过工人。工人自己干得很痛苦。插线错误率大约是千分之三,但只要一根线插错,整条线束就可能要重做。
这个细节比很多宏大判断有用。
它说明线束不是为了展示技术临时找来的舞台,而是一个真实生产问题。有人在干,有人不想干,企业又离不开它。
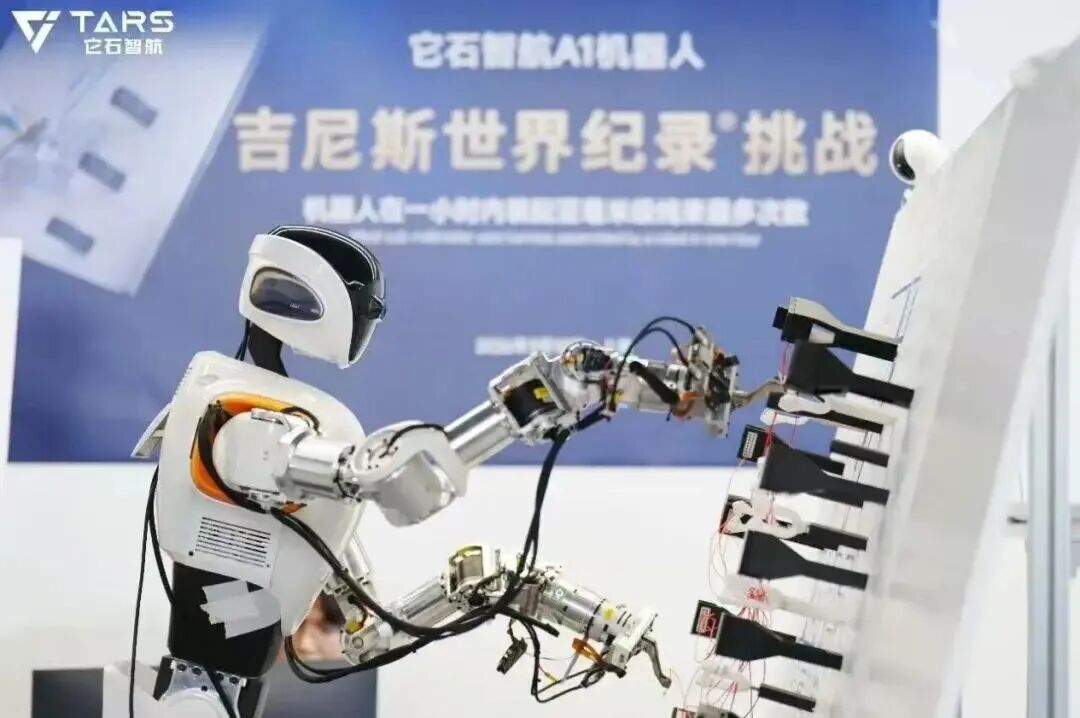
今年3月,它石智航A1机器人在1小时内完成百余次亚毫米级柔性线束装配,拿到吉尼斯世界纪录。
后来,它又和天海电子签署合作,推进汽车线束场景规模化落地;在最新的上海嘉定项目里,它石计划为安波福工厂首批部署100台A系列机器人。
这些进展放在一起看,意义就很清楚:它石开始从技术展示往真实产线挪。
创始团队的背景,也在这里变得重要。
陈亦伦、李震宇、丁文超、陈同庆这些人,很多经验来自自动驾驶和复杂工程系统。他们不是第一次面对“AI怎么进入物理世界”这个难题。
自动驾驶训练出来的不只是算法能力,还有对数据闭环、工程落地、长期稳定性和安全边界的敏感。
这也是我觉得它石和一般机器人公司不太一样的地方。
它不像单纯硬件公司,也不像纯模型公司。它更像是在问:如果AI 真要干预物理世界,第一仗应该打在哪里?
线束就是它选的第一仗。不好看,但够硬。
三、全栈必须自己打通
如果只看产品名,AWE3.0、SenseHub、DexHand、TacForeSight,很容易被看成是在堆技术词。但放到线束插接里,它们其实是一条动作链。
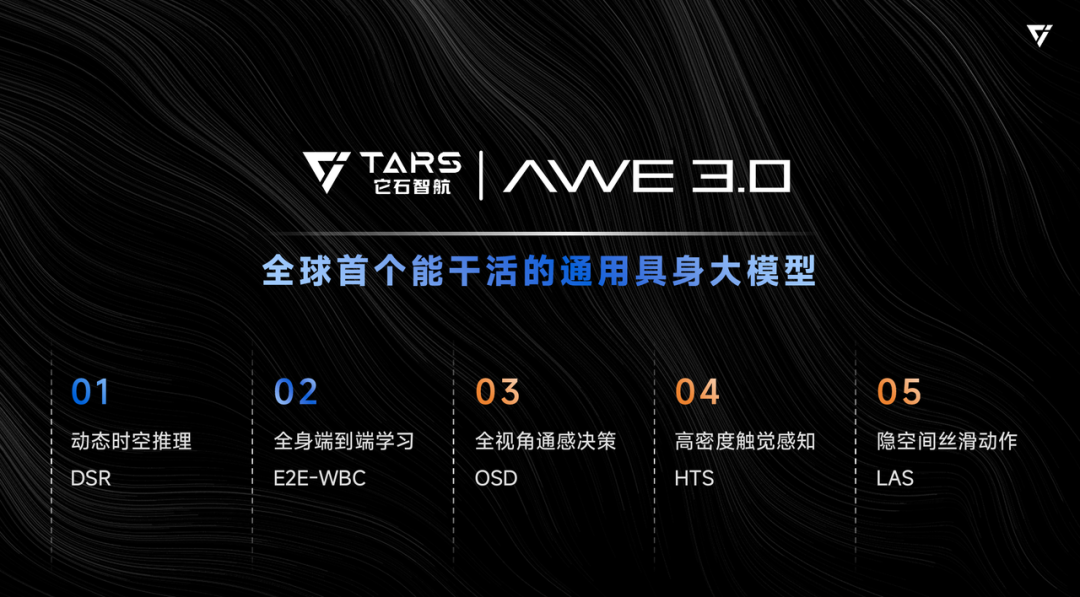
线束插接不是“看见、夹住、插进去”。机器人得先找到线和孔,预判软线会怎么弯;接近孔位后,还要根据阻力判断是角度偏了、力道大了,还是线又变形了,再决定转一下、退一点,还是重新插。
任何一环断了,任务都会失败。
SenseHub解决的是训练数据从哪里来。它石用SenseHub数据采集套件做数采,就是把熟练工手里的经验,变成模型能学习的数据。
AWE 3.0解决的是怎么理解这件事。你一碰线束,它就变了。插偏一点,后面的角度、空间和力都跟着变。AWE3.0要让机器人不只看当前画面,还要提前判断下一秒会发生什么。
TacForeSight解决的是接触后的修正。人做精细操作时,不是等出错后再反应。阻力不对、角度不顺,就要重来。TacForeSight要让机器人通过力觉和触觉预判接触变化,获得这种“手上有数”的能力。
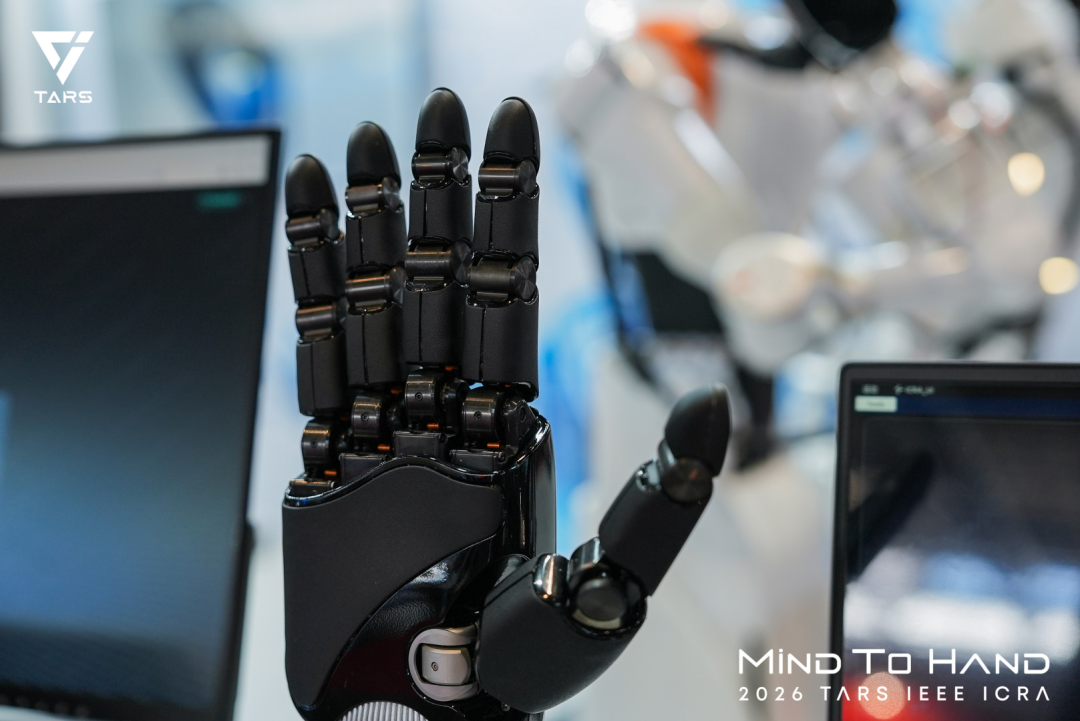
DexHand和自研关节解决的是最后的执行。模型判断出来,硬件也得接得住。人手能顶、捏、压、绕、推,夹爪只能夹。比如刺绣里,人要用手指把针顶过去,夹爪很难完成。所以灵巧手不是为了像人,而是任务需要。
这就是它石全栈自研的逻辑:先问数据分布是什么、模型要输出什么,再倒推硬件该怎么设计。
这种“什么都自己做”的路线,当年特斯拉也被质疑过太重。但今天看,三电、软件、智驾和供应链的垂直整合,恰恰成了它的护城河。
在ICRA2026上,一位在场观察的机器人学者看完线束端口随机调整后的自主纠错后认为,这种能力接近工业场景里稀缺的人类操作习惯。
所以它石越做越重,也是因为这套链条必须自己打通。数据、模型、关节、灵巧手、本体、场景,任何一环短了,最后都可能落不到真实产线。
四、车间给答案
资本为什么愿意押这样一家反共识公司?
因为它石卖给市场的,不只是今天的能力,而是这套物理AI 路线的能力上限。
一位参与融资的投资人说过,它石给市场传递的不是今天有多强,而是上限有多高。兑现承诺,是证明上限最有效的方式。
蓝驰创投朱天宇也提到过它石的几类能力:世界模型构建能力,复杂系统工程化能力,以及锚定高价值场景、交付完整解决方案的能力。
这几件事连起来,才是资本买单的地方。
它石不是只做一台机器人。资本押的是一个可能出现的物理AI平台型公司。
当然,这条路也有挑战。
它石要面对的挑战,不是路线对不对,而是路线太重之后,节奏怎么把控。
重数据,重模型,重硬件,重场景。每一环都可能形成壁垒,也都可能影响商业化速度。
Human-centric数据能不能持续低成本扩张?AWE3.0 能不能从线束迁移到更多场景?全栈硬件自研会不会把成本和交付复杂度拉高?
这些问题,钱只能给它买时间,答案还得在产线里跑出来。
如果这条路跑通,它石真正证明的,可能不是“行业共识错了”。
而是机器人行业到今天为止,可能还没有真正找到共识。先扎进车间的人,可能最先摸到答案。而那个答案,也许不是某个具体的技术路线,而是关于"物理因果如何被AI理解"的底层认知。