随着具身智能硬件本体的加速成熟,产业的关注焦点正发生实质性转移:机器人的“身体”已能跑跳腾挪,但其“大脑”在面对复杂的真实物理世界时仍显捉襟见肘。
过去一段时间以来,Demo 演示中的“行云流水”,已是行业常态。但Demo 繁荣的表象,终究掩饰不了其进入真实物理场景下的失智与失能:一旦脱离预设的条件,面对物品偏移、环境扰动等微小变量,泛化不足的机器人便会抓瞎,暴露出底层逻辑的短板,出现“对着空气干活”的尴尬局面。
机器人的“大脑”究竟该如何跨越从实验室到真实岗位的鸿沟,实现稳定的商业化落地?
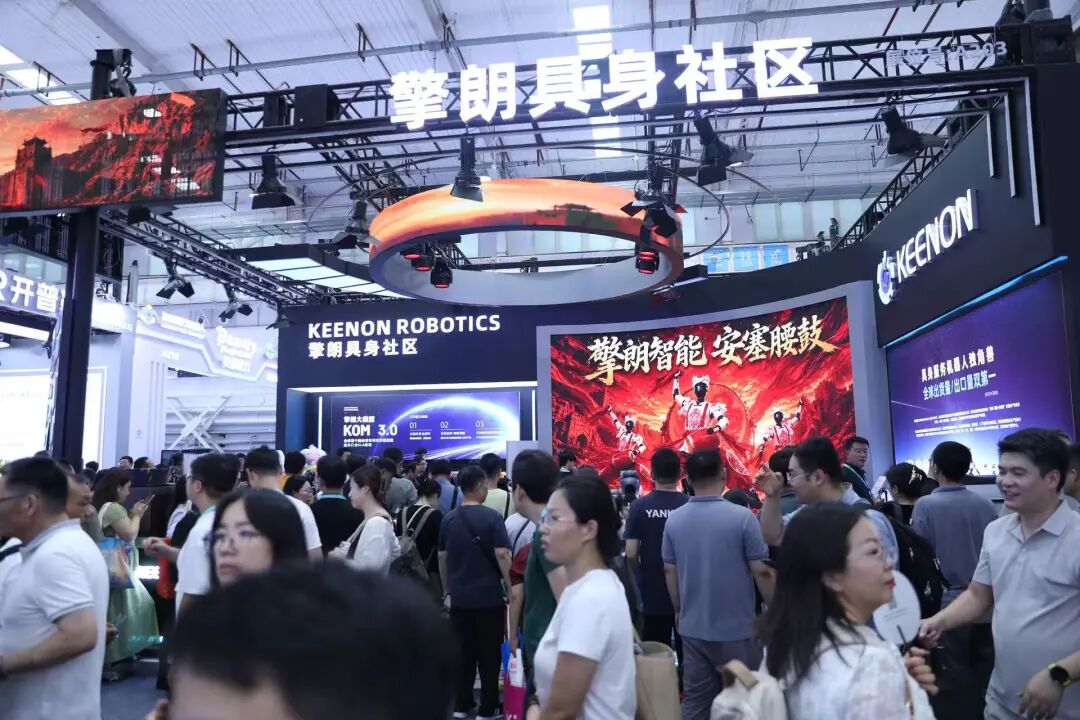
在2026年世界机器人大会(WRC 2026)现场,擎朗智能携自研“KOM 3.0具身大模型+本体”登场,以“具身社区”为具身智能进入商服场景给出了一套“务实”的思路。
其将“重兵”押在了大模型的“工程化落地”上:打通“场景-数据-模型-本体”的四位一体闭环,让机器人在动手干活前,先在“脑海”中进行精准的仿真推演,预判动作结果。进一步夯实具身智能从技术概念走向产业的价值兑现路径。

仿真数据与物理现实 “错位”后如何对齐
过去,具身智能在很长一段时间里困在了一种尴尬的“错位循环”中。
一方面,主流VLA模型的核心瓶颈在于:其学习范式仍停留在对数据样本间“统计关联”的拟合。这意味着,机器人的泛化能力高度依赖于“算力+海量高质量数据”的暴力美学与穷举试错。
然而,业界的共识是:当下高质量真机物理数据的严重匮乏,已成为制约具身大脑进化的数据瓶颈。这种数据层面的先天不足,直接导致当前机器人缺乏“前向推演”能力。
缺失了这种物理世界的心智推演,机器人在面对真实场景的复杂任务与长尾突发工况时,必然“破功”。它们只能刻板地复现既定动作轨迹,丧失了对物理世界的动态适应性,最终往往导致任务直接失败。
简单来说,过去不少机器人的做事逻辑是“干完再看结果”,而不是“预判结果再动手”。这就是当前具身智能必须跨越的认知分水岭。
另一方面,由于仿真环境训练出来的模型,缺乏真实物理世界的因果认知,真实环境光照、物体形态、微小扰动,都会干扰模型判断。
这种sim to real (仿真和现实之间巨大的鸿沟),亦是大量具身智能目前只能停留在演示Demo,难以真正上岗作业的核心症结之一所在。
擎朗KOM 3.0 的推出,正是切中了具身智能的“命门”:祭出了全球首个专为服务业量身定制的 VLA 架构,并将潜空间世界模型深度融合其中。
简单来说,它给机器人大脑植入了一个“思维预演”系统,让机器人不再是被动执行指令,而是具备了在行动前进行“沙盘推演”的核心能力。

关键能力的跃升 从试错执行到预判推演
本届WRC擎朗智能亮相的KOM 3.0,是公司在行业底层逻辑上迈出了关键一步,让机器人从单纯的执行者进化为思考者。
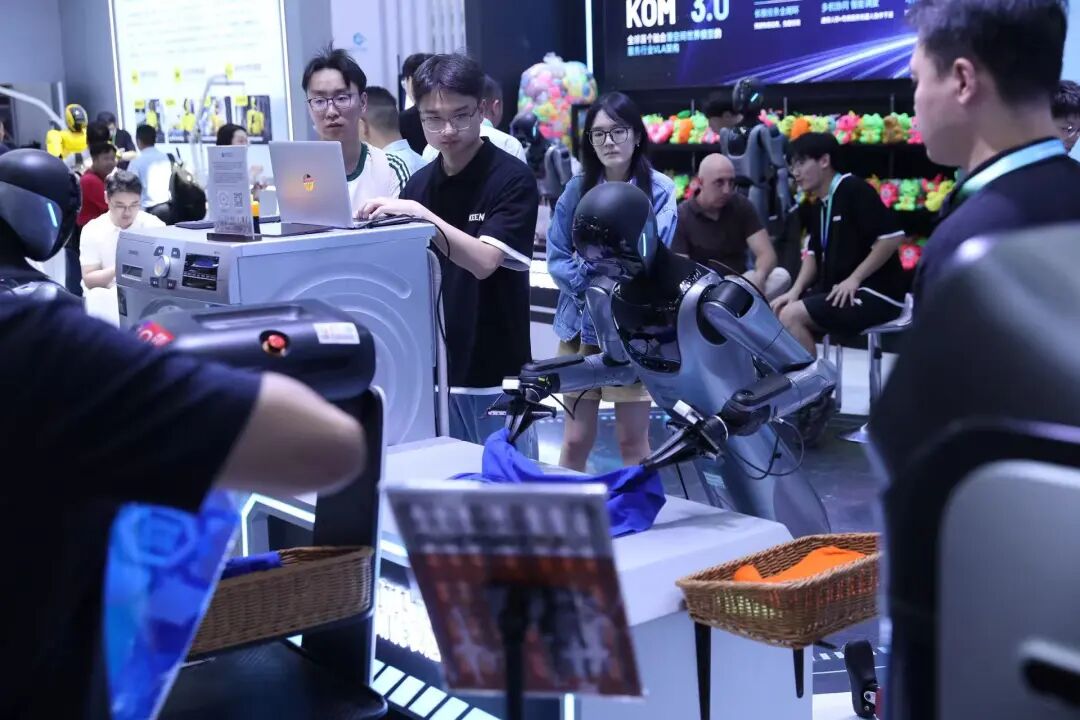
技术架构的分工逻辑非常明确:VLA模型作为“感知中枢”,负责理解指令与环境并生成基础动作;世界模型则赋予了机器人“思维预演”的能力,使其在末端执行前,能在虚拟空间中推演物体受力轨迹及多步骤任务的因果链条。
而潜空间技术起到了至关重要的降噪作用,它剥离了冗余的像素干扰,让机器人直抵事物的底层物理规律,从而规避脱离现实的“幻觉”,确保推演结果的可靠性。
从第一性原理来看,KOM 3.0 实现了三大关键能力的跃升:
首先是长程任务全闭环,机器人告别试错式执行,转向“先想后做”的确定性路径。以咖啡制作为例,机器人能预判杯位状态,一旦识别到杯子卡住等突发状况,可自主触发修复流程,避免无效动作;在洗衣房场景中,面对形态多变的衣物,它能通过推演抓取与折叠衣物过程的布料物理变化,完成整套复杂的柔性操作流程。
其次是多机协同的智能调度体系,其展现了一种务实的产业落地思路:XMAN机器人承担复杂交互与精细操作,而配送、清洁等专用机器人则专注于标准化重复工作。通过统一调度平台,实现“通用人形+专用机器人”的高效配合,形成完整的服务链路闭环。
最后是真实岗位驱动的数据飞轮闭环。KOM 3.0训练素材,并非来自虚拟仿真,而是源自全球真机训练场的海量真实数据及客户真实岗位积累的海量实战经验。这种源于现实的业务数据持续反哺模型迭代,有效规避了“从仿真到现实的鸿沟”,确保了具身模型在实际应用中的鲁棒性。
可以说,擎朗KOM 3.0 标志着擎朗全系机器人正式完成了向“预测-决策-执行”智能化跃迁。这不仅意味着让机器人不仅会看会想,更重要的是,让它们学会了思考,并能在复杂现实中采取正确的行动。

商业价值兑现“工程”路径 场景定义 - 模型赋能
目前,业界虽能打造出效果惊艳的具身大脑,却往往在算力适配、真实场景泛化、异常容错以及数据回流链路的打通等现实问题上折戟。
而擎朗智能KOM 3.0具身模型的背后,是其强大的大脑工程化能力。
在擎朗智能看来,具身大脑的工程化,并不是简单把开源大模型部署到机器人硬件上。它需要打通从场景反馈、数据回流、模型推理、本体硬件执行全链路。
一方面,具身模型不能脱离业务需求,擎朗走的是岗位化垂域模型路线,不是追求无所不能的通用机器人,而是面向服务业,拆解场景岗位,筛选适合机器人承接的重复、琐碎岗位。
另一方面,融合世界模型的VLA架构计算负载更高,需要结合多年机器人硬件积累,做好算力调度、端侧推理优化,保障“大脑”可以在机器人本体上实时完成推演,且不出现延迟卡顿。
这也是擎朗智能与业界创业派底层逻辑的分野。
当下,多数企业是先打磨技术,再寻找可适配的场景;擎朗智能基于十余年服务机器人商业实战,从真实B端客户的岗位需求倒推数据类型、模型、本体研发,构建起“场景‑数据-模型-本体”完整闭环。
即场景作为起点,机器人本体作为载体,具身模型作为大脑,数据反哺大脑,并最终回归场景验证。
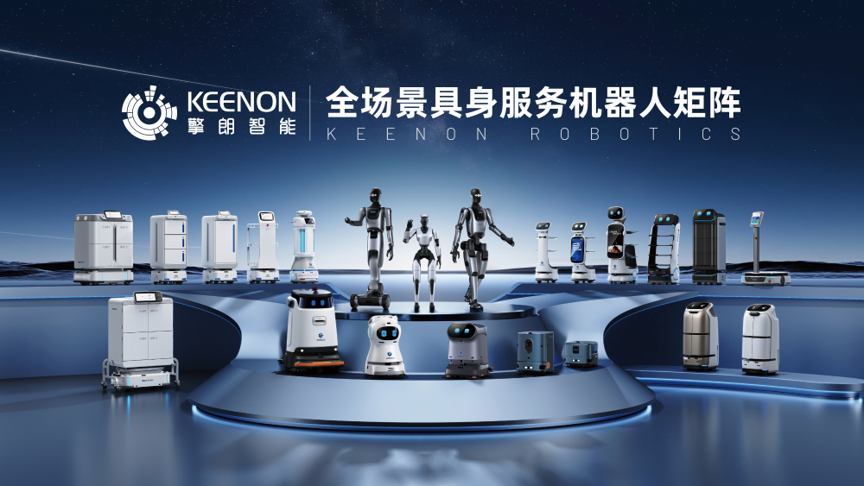
场景端,擎朗智能基于已经规模化商用的配送、清洁机器人,积累了大量酒店、商业门店真实业务认知,深谙服务业岗位可能存在的复杂工况及异常、更懂商家如何计算ROI(投资回报率)。
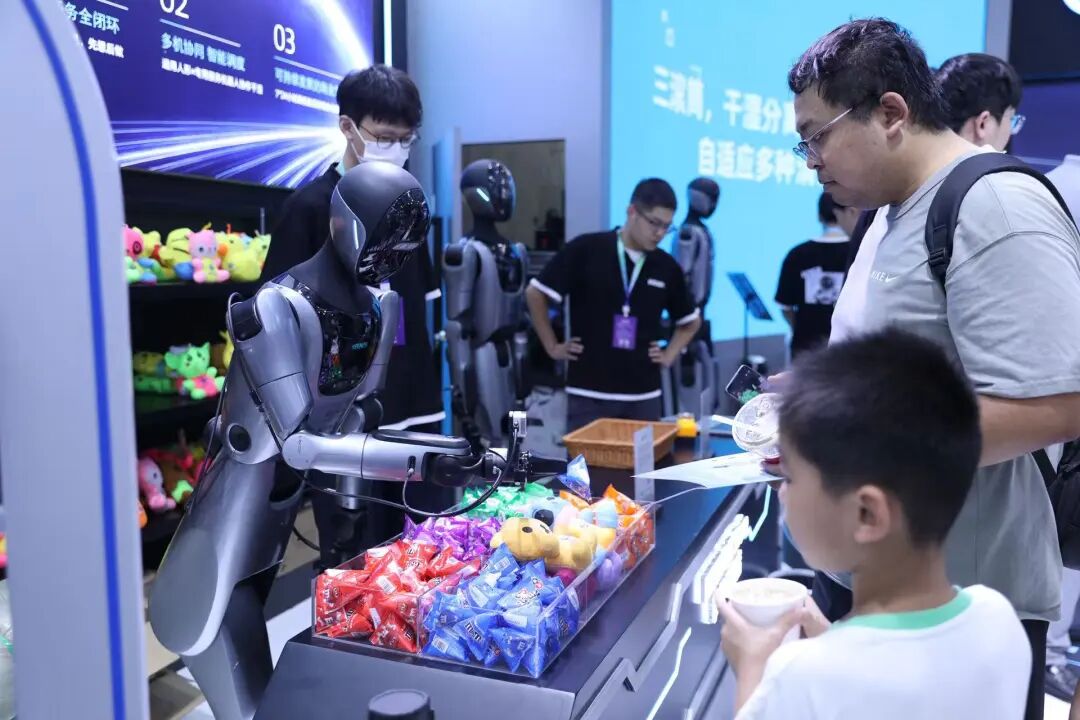
据了解,本届世界机器人大会所展示的咖啡亭、甜品屋、零售店、洗衣房“具身社区”,全部来自真实商业服务场景的需求。
XMAN‑R1人形机器人化身咖啡师,独立完成咖啡制作;洗衣房两台人形机器人协同完成洗衣叠衣;T10配送机器人、C40清洁机器人同步作业,全部零遥操自主运行,是商业岗位的真实复刻。
模型端,KOM3.0承接场景岗位需求,用真实岗位数据训练垂域大模型,模型输出的能力,再反哺实体本体跑业务;而机器人上岗后,运行所产生的异常案例、业务数据等,再回流训练大模型,持续优化大脑。
本体端,不迷信人形机器人包揽一切。XMAN人形机器人矩阵,搭配成熟的商用服务机器人产品矩阵,形成“通用人形+专用机器人”产品组合:将适合标准化搬运清扫交给成熟专用机器人,人形聚焦复杂操作与人机交互,兼顾性能、稳定性、维护成本,这是工程落地非常务实的选择。

总结:从商服 通向家庭的必经中转站
具身智能走进千家万户,早已是行业心照不宣的终局。然而,家庭环境的复杂多变、任务的长尾效应,注定了这是一场漫长的攻坚战。
相比之下,商用服务场景才是从Demo通向家庭的必经“练兵场”。在这个相对可控的空间里,机器人通过海量的真实交互数据,打磨大脑的预判力、容错率与长流程执行能力,完成能力沉淀,再向更复杂的环境迁徙。
放眼当下赛道,众人皆醉心于大模型与硬件参数的军备竞赛。但技术指标仅是入场券,真正的分水岭在于那些常被忽视的工程化落地能力。
能在实验室里炫技的模型比比皆是,但在真实世界的意外扰动中依然能稳住阵脚、胜任岗位的“大脑”,才是稀缺品。
擎朗KOM3.0给行业带来的启示十分朴素:具身智能的终极命题,不是在展台上表演,而是在岗位上真干活。
机器人的大脑不能只活在仿真世界,还必须学会在行动前“想一想”,理解物理因果,接纳现实的不完美。
唯有场景定义需求、本体承载能力、模型赋予智慧,数据反哺模型咬合形成飞轮,才是具身智能走向大规模商业化的可行路径。
*编者申明:原创不易,请尊重作者;如需转载,请与我们联系。