
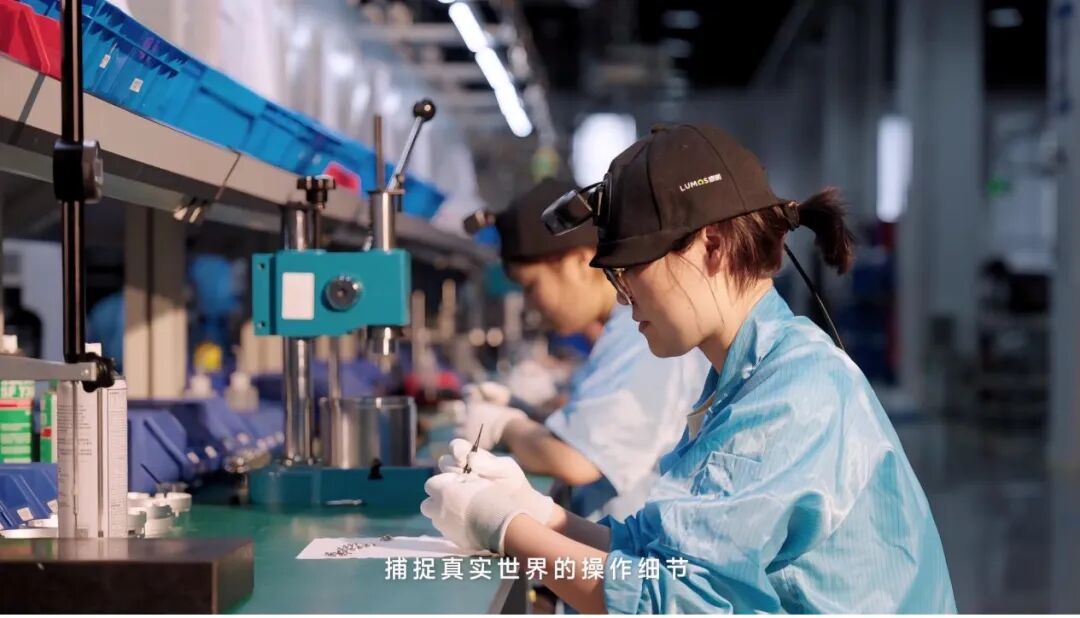
 ©潮涌AI编辑部
在具身智能领域,Demo级的展示层出不穷:精准翻炒的机器手臂、稳健行走的双足机器人……这些成果证明了技术的可行性,但并未彻底解决产业落地的核心问题。
行业正处于从技术验证走向产业应用的关键节点。
制约机器人从实验室走向产业现场的关键瓶颈,已不再仅仅是本体硬件的自由度或电机矩力,甚至不完全是模型架构的创新。真正的工程化挑战,在于如何高效、规模化地从真实世界获取经验,并将其转化为机器人可理解、可执行、可复用的标准化技能资产。
没有标准化的技能资产,具身智能模型就缺乏应对复杂物理世界的智慧源泉。
基于正着力构建的Lumos Nexcore全域产业具身体系,鹿明机器人正式发布两大核心基础设施:Lumos Ego Vue双目第一视角技能经验入口与Lumos管线自动化技能生产基础设施。这两项能力的发布,旨在破解具身技能生产效率低、标准化难的行业痛点,打通从经验感知到技能沉淀的技术闭环。这是鹿明坚持“产业具身”、致力于解决产业实际问题的技术路线的集中体现。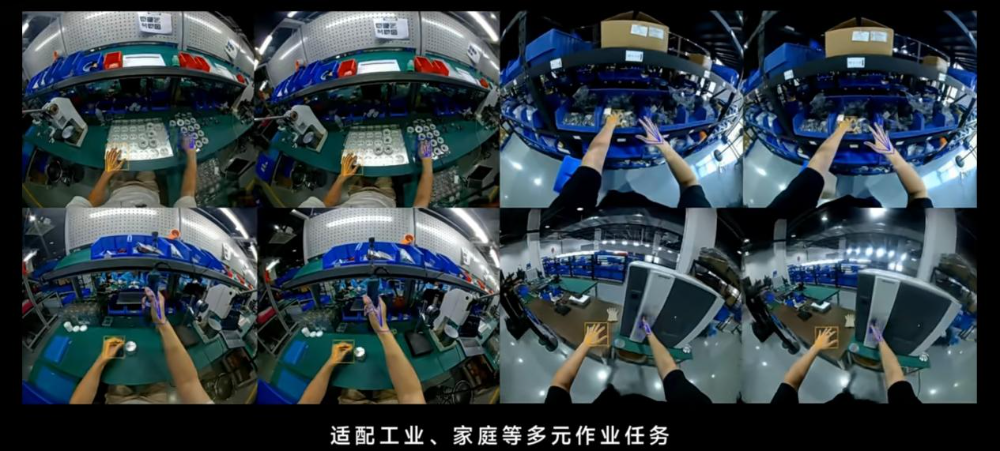
Lumos管线适配工业、家庭等多元作业场景技能
Lumos Ego Vue:具身智能第一视角技能经验入口
要让机器人学会一项技能,第一步是“感知”——观察、捕捉并理解人类的操作经验。
鹿明发布的Lumos Ego Vue,选择了双目第一人称视角感知的技术路线。它被定义为Lumos Nexcore体系连接真实世界的技能经验入口,旨在高精度解析物理世界。
这套系统选择双目第一视角,背后的逻辑在于:它能最大程度地复刻人类在操作时的感知模态。通过第一视角,它能持续捕捉真实世界中的连续操作过程。不仅如此,它借助双目三维信息,深度解析双手与物件的交互过程,将人类的操作轨迹与语义细节转化为机器人可理解、可学习的多模态技能数据。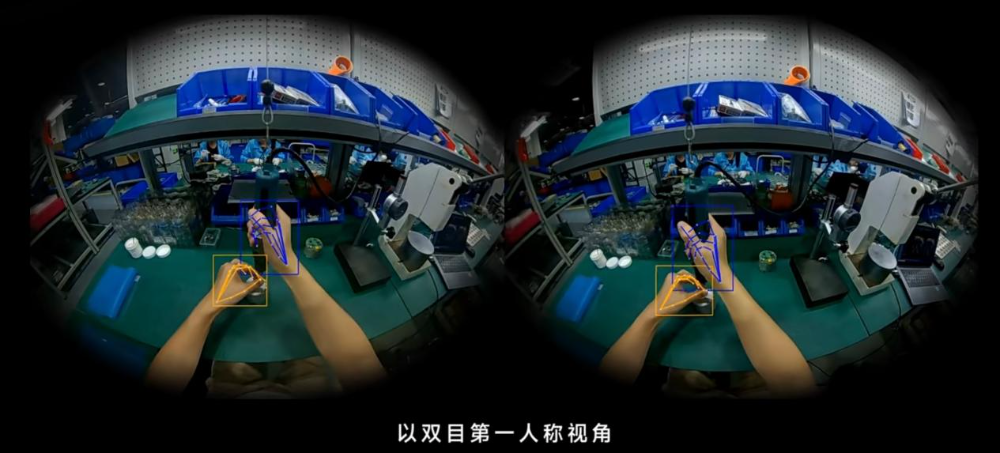
Lumos Ego Vue以双目第一人称视角采集图
在鹿明的技术理念中,机器人学习的不只是动作本身,更是动作背后的空间关系、任务逻辑与物理规律。Lumos Ego Vue面向真实世界中的复杂长程任务,其轻量化设计,使得它能自然融入工业制造、物流搬运、家庭服务等多元真实场景。
更重要的是,它能在不改变操作者原有工作流程的情况下获取高质量技能经验。它是Lumos Nexcore源源不断获取真实世界技能经验的核心渠道。只有拥有高质量、符合人类操作逻辑的第一视角技能,Lumos Nexcore的具身模型才能具备更强的通用泛化能力。
“技能精炼”工程:把非标经验转为标准化资产
如果说Lumos Ego Vue采集回来的第一视角数据是源源不断的“原料”,那么,Lumos管线自动化技能生产基础设施就是这座庞大的、具备高效处理能力的“智能精炼厂”。
真实世界的经验是杂乱、多模态(包含视觉、音频、空间信息等)、长时序且非标准化的,无法直接用于高质量具身模型的训练。如何将这些原始、非结构化的经验高效地转化为模型能够理解、学习和泛化的标准化技能,是阻碍具身智能大规模产业落地的主要工程化障碍。鹿明自研的Lumos管线,正是为了解决这一技术难关。
该管线具有极强的兼容性,支持EGO、UMI等多源数据接入,融合视觉、空间、动作等多模态信息。它不仅是一个数据传输和格式转换的过程,更是一个深度的技术精炼过程,主要包含以下关键环节:
数据清洗与质检:对多源第一视角数据进行自动化清洗、筛选与质量评估,剔除无效数据,并实现全链路数据追溯,保障技能生产的数据基础。
语义解构与任务拆分:基于自研大模型能力,将复杂长程任务拆解为标准化技能单元,并生成对应语义标签,帮助模型理解任务逻辑与执行结构。
空间重建与位姿还原:通过三维空间重建与姿态算法,精准还原人手与物体交互过程中的运动轨迹和位姿信息,实现经验数据向可学习技能的转化。
标准化技能沉淀:将处理后的动作、语义、空间关系及环境信息封装为标准化技能资产,形成支撑具身模型持续学习与泛化的技能库。
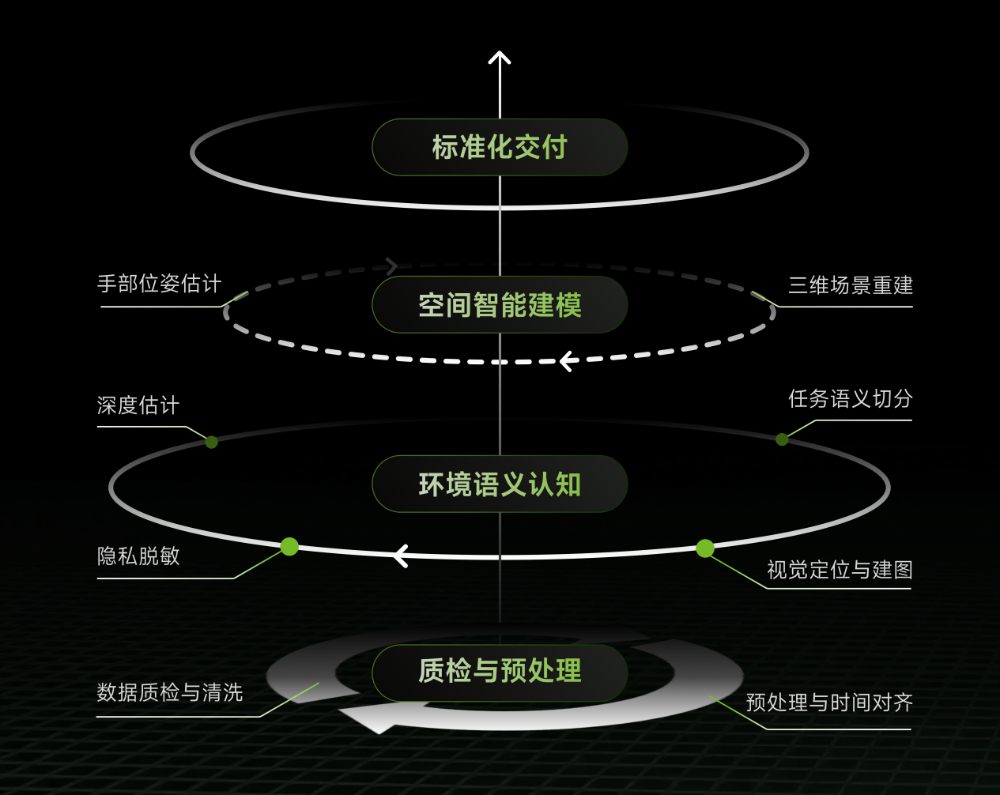 鹿明自研数据管线全流程示意图

工程化的优势:精度与效率的务实结合
Lumos管线的核心竞争力,不仅体现在对复杂技能数据的理解与处理能力,更体现在面向产业应用的工程化效率。
针对第一视角数据采集中的手部遮挡、环境变化等行业难题,鹿明专项优化手部姿态重建与全局轨迹重建算法,实现手部位姿精度MPJPE最低可达7.179mm,SLAM轨迹重建精度可达4.534mm,精准还原人机交互过程中的空间运动细节,为高质量技能资产生产提供可靠的数据基础。
在规模化处理能力方面,Lumos管线支持百万小时级数据批量处理,通过云端算力池、分布式存储及智能调度系统,实现海量技能数据的高效生产,持续缩短从数据采集到模型迭代的周期。
同时,管线具备广泛的模型适配能力,支持π0.5、ACT、Diffusion Policy、SmolVLA等主流具身智能模型训练与数据生产需求,为不同技术路线的机器人模型提供标准化技能支撑。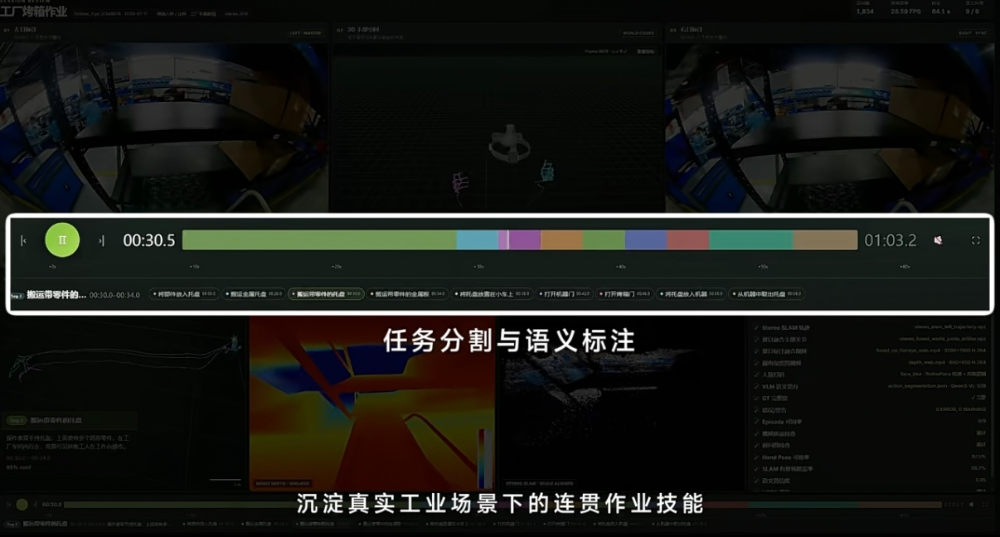 Lumos管线自动进行任务分割与语义标注

写在最后
随着Lumos Ego Vue与Lumos管线两大基础设施能力完善,Lumos Nexcore全域产业具身体系进一步夯实了从数据感知、技能沉淀到持续进化的能力底座。
这不仅是鹿明在技术体系上的重要突破,也是其“产业具身”理念落地的重要实践。
通过构建工程化、自动化、模块化的技能生产体系,鹿明正在将真实世界中的操作经验转化为可复用、可规模化生产的机器人技能资产,推动机器人从单一任务执行走向复杂环境自主作业,加速具身智能在产业场景中的规模化应用。