作者|张竹
特斯拉 Cybercab 最近在美国得州正式亮相了。
没有方向盘,没有踏板,马斯克把它当作特斯拉自动驾驶商业化的关键载体。
但在财报电话会上,他自己也说了句实话:Robotaxi 业务「在 2027 年之前可能不会产生实质性收入」。
技术、政策、商业,三重门槛叠在一起,Robotaxi 的大规模商业化至今还是个待解的命题。但另一条赛道不一样——Robotruck。
没有那么多宏大叙事,但自动驾驶重卡已经真金白银地跑在了真实的干线物流场景里。
辅助驾驶开始收订阅费了,「前车有人、后车无人」的 L4 编队也已经在政策许可的区域开启商业化运营。
在这个赛道上,DeepWay 深向是跑在前面的那一个。
商业化落地能力:Robotruck 的生死线
Robotruck 有个本质特征,外界经常忽略:它不是能靠资本长期输血、等一个技术奇点降临的实验室项目。
它必须在当下就证明自己能赚钱。为什么这么说?Robotruck 和 Robotaxi 在底层逻辑上有三重差异。
第一,数据获取的成本结构不同。
重卡不是「大号的乘用车」。
空载 10 到 20 吨,满载 49 吨,动力学模型、算法模型都具有特殊性和复杂性。
如果依靠传统的测试车或数采车模拟几十吨载重的运营状态,成本极高,根本跑不通。
所以,Robotruck 的研发必须在真实货运场景中收集数据、验证算法、迭代技术。技术必须在产业中「下山」,在真实的业务中完成进化。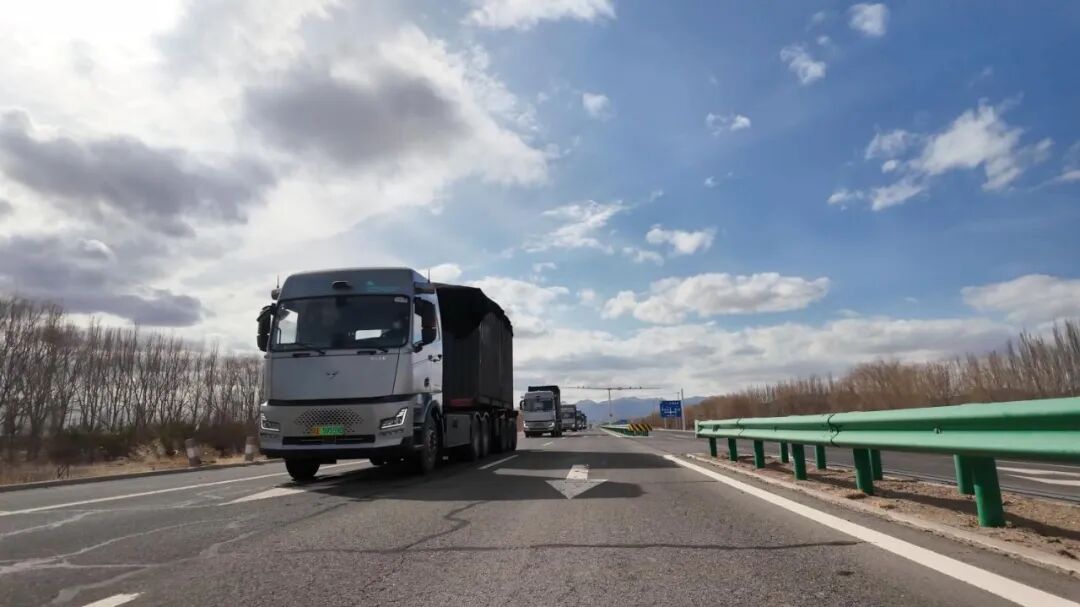
第二,客户对成本的敏感度不同。
Robotaxi 提供的是出行服务,Robotruck 的本质是生产工具。
物流行业的客户对成本极度敏感,他们几乎只认一件事:每公里能省多少钱。
一套增加数万元 BOM 成本的自动驾驶系统,技术再前沿,也很难被货运市场接受。
这决定了 Robotruck 公司不能一味追求前沿技术、最高配置,而必须在技术先进性与商业可行性之间找到精准平衡。
第三,技术难度存在差异。
Robotaxi 面对的是复杂城市道路——行人、非机动车、不规则路口、动态障碍物交织成复杂的网络,环境开放且高度不确定。
Robotruck 聚焦的干线物流场景相对规则,路线固定,环境可预期性较强。
在 Robotruck 的场景特征下,成熟技术的工程化落地与持续迭代,往往比追逐实验室最前沿技术的突破更容易快速兑现商业价值。
基于这样的认知,DeepWay 深向把商业化能力放在了战略核心地位。
成绩单已经摆出来了:总收入从 2023 年的 4.3 亿元涨到 2025 年的 39.6 亿元,三年复合增长率超过两倍;毛利率从 0.4% 提升到 4.9%,2025 年经营现金流转正,达到 8.4 亿元。
在 Robotruck 落地层面,L2 辅助驾驶已实现全系标配,运营里程超 4 亿公里,截至今年 4 月累计交付超 9000 台,付费订阅率突破 30%。
L4 编队已在内蒙古完成后车主驾无人测试,预计年底实现后车无人大规模商业化运营。
正向定义:从源头重构 Robotruck
「正向定义」这个词在自动驾驶领域经常被提起,但真正践行的玩家不多。
大多数公司选择在现有车辆平台上做适配、打补丁,通过后期改装来实现无人驾驶。
DeepWay 深向从成立之初就做了一个大胆判断:自动驾驶时代,车辆不应该是被改造的对象,而应该是为自动驾驶而生的载体。
基于这样的理念,DeepWay 深向另辟蹊径,跳出燃油重卡与油改电重卡的传统框架,从第一性原理出发,系统性地拆解任务、定义需求、识别风险、分配资源,从源头构建稳定可靠的 Robotruck 技术体系。
这种正向定义的方法论,体现在了 DeepWay 深向「前车有人,后车无人」的 L4 编队研发过程中。
在一条固定线路上,L4 编队的后车无人化运营需要覆盖装货、行驶、补能、通过收费站、应急接管、卸货等完整环节,任何一个环节的缺失都可能成为 L4 商业化落地的致命短板。
自动驾驶面对的从来不是单一的技术挑战,而是由道路状况、设施条件、临时管控、动态交互、天气环境、数字信息等多维度交织构成的复杂场景。
这决定了 L4 编队的部署需要对整个物流作业流程进行系统性重构。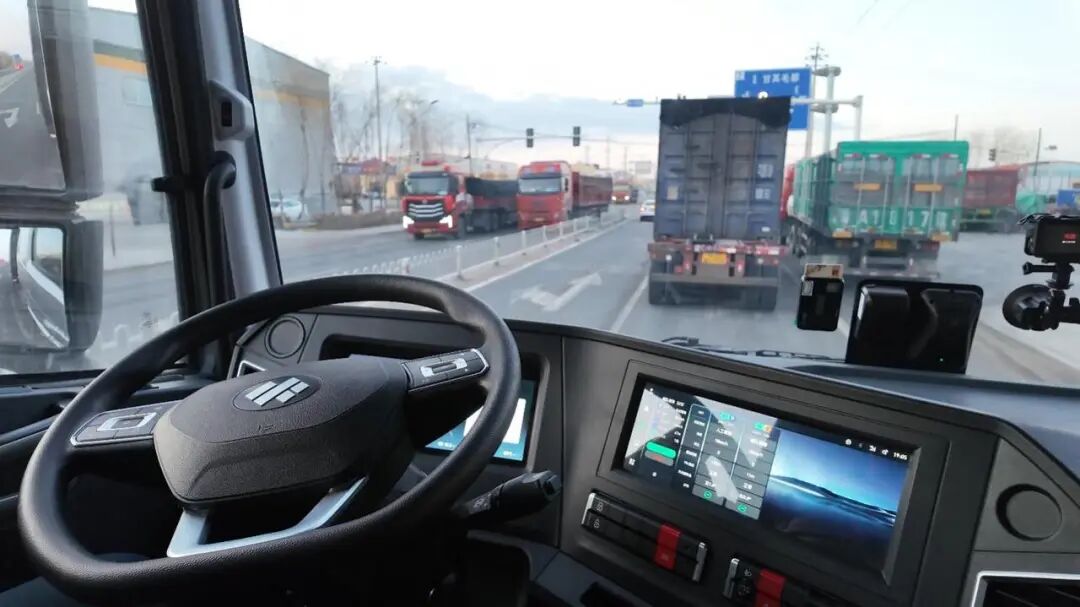
DeepWay 深向把这些复杂场景归纳为九大类,逐一评估风险、分配资源,形成了一套系统化的开发方法论。
安全性是这套体系的第一优先级,重卡自重大、载货多,一旦出事就是严重的经济损失和人员伤亡。
为此,DeepWay 深向构建了一套含主功能、主动安全功能、诊断及 MRC 的完整技术安全框架:主功能负责感知、决策、规划与控制;主动安全功能进行风险识别、预警与控制;诊断及 MRC 负责故障诊断,提供安全冗余,在多点失效的情况下确保系统正常运行。
基于这套框架,DeepWay 深向实现了「车+软件+领航员+运营保障+路+云」全链路一体化协同。
车端完成基础感知与规控,云端共享超视距风险与协同信息,路侧设施提升关键点位风险应对能力,极端或突发状况由领航员介入接管。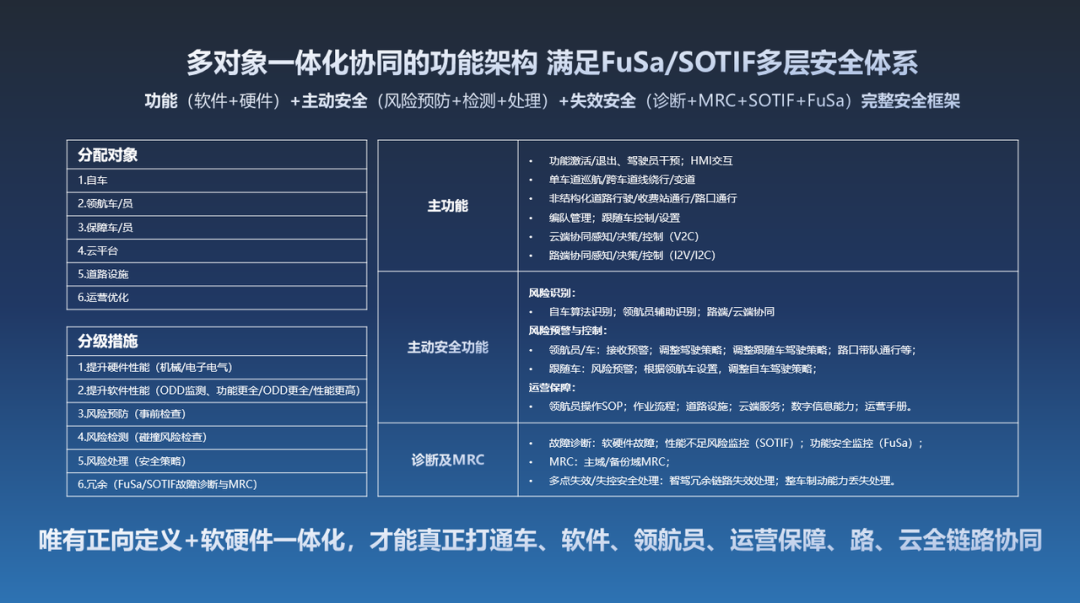
DeepWay 深向 L4 编队多对象一体化协同的功能架构,构建多层安全体系Robotruck 的落地并非追求单一维度的技术最优解,而是在多维协同中实现全局最优。
更关键的是,DeepWay 深向搭建的技术体系从设计之初就打通了从 L2 到 L4 的全部产品形态。
在统一的架构下,L4 编队、L4 单车、L2 辅助驾驶可在同一平台上灵活配置,已量产的功能模块和数据资产可直接复用。
统一的架构大幅降低了开发成本,提升了部署与迭代效率,L2 的量产经验、L4 编队的技术成果得以在同一平台上持续沉淀、彼此增益,这也是 DeepWay 深向智驾技术能快速迭代的底层原因。
自研大脑与自有车辆一体化应用:破解 Robotruck 技术与商业化双重难题
在 Robotruck 领域,硬件不仅是 AI 大脑的应用载体,更是技术的有机组成部分。
燃油重卡和油改电重卡平台的传统架构,天然无法满足自动驾驶对信号传输效率、精度与可靠性的严苛要求——转向偏移、传感器安装偏差、长期运行后的性能衰减,这些细微的硬件问题最终会直接传导至算法层面,形成难以根除的系统性风险,阻碍 AI 技术的长期拓展。
DeepWay 深向 Robotruck 的破局之道,在于通过自有自研车辆从源头消除硬件层面的不确定性与限制性。
在整车电子电气架构初期设计阶段,智驾系统便与制动系统、电驱桥、整车控制器等硬件率先完成了深度耦合,彻底打通底盘与智驾算法之间的传输链路。
这使得智驾算法不仅能获取感知层的外部环境信息,还能实时掌握整车重量、制动、驱动、气压等底盘状态,为 Robotruck 的精准控制提供了底层支撑。
重卡由牵引车头与挂车通过铰接柔性连接,转弯时会产生夹角,行驶轨迹异常复杂,空载与满载重量相差二三十吨,动力学模型复杂程度远超乘用车。
基于软硬件的深度耦合,DeepWay 深向独创性开发了针对 Robotruck 的决策、规划与控制算法:决策层面,算法以安全优先为原则,引入交互式决策机制,确保复杂交通场景下的行车安全;规划层面,算法同时约束车头与挂车的行驶轨迹,确保整车扫掠区域始终居于车道中央,有效杜绝「车头通过、挂车扫出」、倒车弯折、控制延迟等行业难题;控制层面,采用拖车协同控制、车辆延迟响应建模及非线性多体耦合控制策略,自研了车重在线辨识算法,得益于与整车底盘数据打通,算法可实时估算车辆载重,显著提升了不同载重下的辨识精度。
空载时车重辨识误差仅为 0.41%,半载时为 2.19%,满载时为 3.8%,均达到行业领先水平。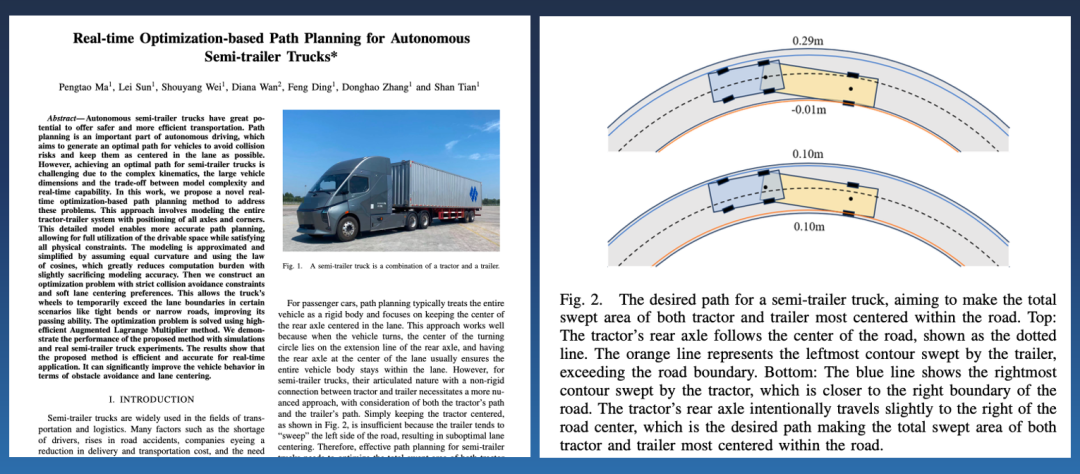
DeepWay 深向在 IEEE-ITSC 发表的论文《基于实时优化的半挂卡车自动驾驶路径规划》数据飞轮则是软硬件一体化构筑的另一重护城河。
由于 L2 与 L4 在决策、规划、控制层面共享同一套车辆动力学模型,这些覆盖各种路面、工况、载荷状态的真实运行数据,打破了路测与实验室仿真数据的局限,让算法在真实运营中持续迭代。
L2 量产车辆通过预埋的触发条件回收长尾场景数据,积累的超 4 亿公里真实运营数据,为模型和算法提供源源不断的高质量燃料。
基于软硬件一体化优势及 L2 大规模量产积累的工程经验,DeepWay 深向成为行业首家实现 L4 编队车辆前装量产的 Robotruck 企业。目前,其所有 L4 编队车辆均采用工厂量产流程完全生产,所有传感器安装支架均为开模量产的模具件。
编队车型的下单已完全纳入生产系统,提交订单后后台即可自动排期,调动供应链资源在量产线上批量完成生产。
这不仅保障了生产交付效率,更确保了整车质量一致性与成本可控性,为未来部署 Robotruck 运力服务网络打下了坚实基础。
Robotruck 的本质是回归产业
DeepWay 深向在 Robotruck 赛道的探索,本质上是一场对自动驾驶产业本质的回归:技术必须服务于产业,创新必须扎根于场景。
从正向定义的车辆研发,到软硬件一体化的深度耦合,再到 L2 与 L4 的数据闭环,这家公司所构建的并非单一的技术亮点,而是一套系统、综合的壁垒。
面向未来,DeepWay 深向的路径清晰而务实:L2 辅助驾驶加速商业化,为 L4 研发提供现金流和数据基础;L4 编队向多条线路、多个场景扩展,持续扩大运营车队规模;L4 单车持续测试,逐步落地,最终打造 Robotruck 无人驾驶运力服务网络,朝着物流机器人的终极形态演进。
当行业仍在争论技术路线的优劣时,DeepWay 深向已用近万台 L2 级车辆交付、超 4 亿公里运营数据和 L4 编队后车无人,交出了一份属于自己的答卷。
在 Robotruck 这条通往终局的赛道上,真正的护城河从来不只是某项算法的领先,而是将硬件、软件、运营与数据融为一体的系统能力。
DeepWay 深向不仅跑在了前面,更开辟出了一条难以复制的路径——这或许正是 Robotruck 赛道最需要的样本。